 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
I robot collaborativi devono eseguire movimenti accurati e ripetibili operando entro limiti di spazio e peso ristretti. Sia che un robot stia movimentando piccoli componenti, assistendo in attività di laboratorio o eseguendo assemblaggi delicati, il suo attuatore articolare deve fornire una coppia sufficiente per spostare il carico senza compromettere la precisione di posizionamento o la velocità di risposta. La scelta di un attuatore basato esclusivamente sulla coppia, tuttavia, può portare a problemi di stabilità, consumo energetico e integrazione meccanica.
Per gli ingegneri che sviluppano giunti robotici compatti, la selezione della coppia dovrebbe iniziare con le condizioni di carico effettive e il profilo di movimento previsto. La relazione tra carico utile, geometria del giunto, accelerazione e rapporto di riduzione determina la quantità di coppia che il sistema di azionamento deve fornire. Un attuatore microgiunto da Φ25 mm adeguatamente abbinato può aiutare a bilanciare questi requisiti nei robot collaborativi e nelle strutture robotiche biomimetiche in cui lo spazio di installazione è limitato.
Perché l'adattamento della coppia è importante nei robot collaborativi
In un robot collaborativo ogni articolazione contribuisce al movimento dell’intero meccanismo. Un'articolazione della spalla che sostiene un braccio esteso deve affrontare esigenze diverse da un'articolazione del polso che ruota una pinza leggera. Anche quando entrambi i giunti utilizzano attuatori compatti, i requisiti di coppia possono differire sostanzialmente.
Tre condizioni operative meritano particolare attenzione.
Innanzitutto, l'attuatore deve supportare il carico statico. Quando un braccio robotico trattiene un oggetto senza muoversi, la gravità può creare una richiesta di coppia continua al giunto. Questa richiesta aumenta quando il carico utile è più pesante o posizionato più lontano dall'asse del giunto.
In secondo luogo, l'attuatore deve gestire l'accelerazione e la decelerazione. L'avvio, l'arresto e l'inversione di direzione richiedono una coppia aggiuntiva oltre la quantità necessaria per mantenere una posizione stazionaria. I frequenti cambiamenti nel movimento possono rendere particolarmente importante la capacità di coppia di picco.
In terzo luogo, l'attuatore deve mantenere una qualità di movimento accettabile. Un attuatore in grado di spostare un carico ma che fatica a controllarlo con precisione può causare vibrazioni, errori di posizionamento o movimentazione incoerente. Gli ingegneri devono quindi valutare la coppia insieme al feedback dell'encoder, alle prestazioni di comunicazione e alle caratteristiche meccaniche del giunto completo.
Questi fattori spiegano perché scegliere un microattuatore semplicemente perché le sue dimensioni si adattano al robot non è sufficiente. L'azionamento deve soddisfare le reali esigenze meccaniche dell'applicazione.
Calcolare la coppia richiesta dal carico articolare
Un punto di partenza pratico è stimare la coppia generata dal carico utile e da altri componenti supportati dal giunto. Per un carico agente distante dall'asse di rotazione, la coppia gravitazionale può essere approssimata da:
Coppia = Massa × Accelerazione gravitazionale × Distanza perpendicolare
Ad esempio, consideriamo un giunto che supporta un carico di 0,5 kg il cui baricentro è a 0,1 m dall'asse del giunto. Quando il braccio è orizzontale, la coppia gravitazionale approssimativa di quel carico è:
0,5 × 9,81 × 0,1 = 0,4905 N·m
Ciò equivale a circa 491 mN·m. Il calcolo tiene conto solo del carico specificato, non del peso dei collegamenti del robot, della pinza, dei cavi o di altri componenti. Tali contributi devono essere considerati anche laddove creano coppia attorno al giunto.
Il funzionamento dinamico introduce requisiti aggiuntivi. Un modello rotazionale semplificato è:
Coppia richiesta = Coppia inerziale + Coppia gravitazionale + Coppia di attrito
La componente inerziale dipende dall'inerzia rotazionale dell'insieme mobile e dalla sua accelerazione angolare. La componente gravitazionale cambia con l'orientamento del giunto, mentre le perdite di attrito e di trasmissione influiscono sulla coppia disponibile in uscita.
In pratica, gli ingegneri dovrebbero valutare le posizioni operative e i profili di movimento più impegnativi piuttosto che fare affidamento su un unico calcolo statico. Il requisito di coppia risultante può quindi essere confrontato con le specifiche di coppia continua e iniziale dell'attuatore.
Comprendere la coppia continua e la coppia iniziale
La coppia continua e la coppia iniziale descrivono diversi aspetti delle prestazioni dell'attuatore. Trattarli come intercambiabili può portare a una selezione inadeguata.
La coppia continua indica la coppia che un attuatore può sostenere in condizioni operative specificate. È particolarmente rilevante quando un giunto deve sostenere o spostare un carico per periodi prolungati. L'uscita continua consentita dipende da fattori quali condizioni termiche, velocità operativa, ciclo di lavoro e metodo di classificazione del produttore.
La coppia iniziale descrive una capacità di coppia di breve durata associata all'avvio o al superamento di un carico impegnativo, secondo la specifica di prodotto applicabile. Può aiutare a valutare brevi richieste operative, ma non deve essere trattato come un livello di coppia disponibile continuamente.
L'attuatore con micro giunto da Φ25 mm di VAXOR fornisce una coppia continua specificata fino a 1150 mN·m e una coppia iniziale fino a 1800 mN·m. Queste cifre forniscono agli ingegneri utili punti di riferimento nella valutazione delle applicazioni di giunti compatti. Da soli non stabiliscono l’idoneità per ogni carico utile o ciclo di lavoro; devono essere considerate anche le condizioni operative e le curve prestazionali dettagliate.
Un accurato processo di selezione mantiene la richiesta di coppia sostenuta entro i limiti operativi continui applicabili e verifica che le richieste di breve durata rimangano entro le condizioni operative iniziali o di picco consentite.
Selezionare il rapporto di trasmissione per il movimento richiesto
Il rapporto di trasmissione influenza la relazione tra la velocità del motore e la coppia di uscita. Un rapporto di riduzione più elevato generalmente aumenta la coppia disponibile in uscita riducendo la velocità di uscita, in base all'efficienza della trasmissione e alle caratteristiche del motore e del riduttore.
Per i robot collaborativi, ciò crea un compromesso pratico. Un giunto progettato per il posizionamento controllato sotto un carico relativamente pesante può beneficiare di un rapporto di riduzione diverso rispetto a un giunto destinato al movimento rapido con un effettore finale leggero.
L' attuatore VAXOR Φ25mm è disponibile con rapporti di trasmissione di 30 e 50. Queste opzioni forniscono un punto di partenza per valutare diverse combinazioni di velocità di uscita e requisiti di coppia.
Quando si confrontano i due rapporti, gli ingegneri dovrebbero considerare il profilo di movimento completo. Le domande importanti includono:
Quale velocità di uscita è necessaria durante il normale funzionamento?
Quanta coppia è necessaria durante l'accelerazione e la decelerazione?
Il giunto deve cambiare direzione frequentemente?
Quanta inerzia meccanica aggiunge la trasmissione?
L'attuatore è in grado di mantenere la precisione di posizionamento richiesta sotto il carico previsto?
Un rapporto più elevato non dovrebbe essere automaticamente considerato l’opzione migliore. La scelta finale dipende dall'equilibrio tra requisiti di coppia, velocità, reattività e controllo. Gli ingegneri dovrebbero confermare le prestazioni di output disponibili per ciascuna configurazione prima di finalizzare il progetto.
Valutare il feedback e i requisiti di comunicazione
La capacità di coppia determina se un giunto può generare una forza meccanica sufficiente, ma il feedback e la comunicazione determinano l’efficacia con cui il robot può coordinare tale movimento.
Un encoder assoluto fornisce informazioni sulla posizione riferite a una posizione assoluta all'interno del suo intervallo di misurazione specificato. A seconda del design dell'encoder e dell'architettura del sistema, ciò può semplificare l'inizializzazione della posizione e supportare un feedback coerente della posizione del giunto. Gli ingegneri dovrebbero comunque verificare la risoluzione, l'accuratezza, i requisiti di interfaccia e il comportamento di avvio per l'applicazione prevista.
L'attuatore microgiunto VAXOR utilizza un encoder magnetico assoluto e supporta la comunicazione CAN FD. Queste funzionalità sono rilevanti per i sistemi robotici che necessitano di feedback di posizione e integrazione con una rete di controller compatibile.
CAN FD supporta velocità dati flessibili e carichi utili maggiori rispetto al CAN classico, rendendolo utile nelle architetture di controllo che scambiano una varietà di informazioni di movimento e di stato. Tuttavia, l'attuatore e il controller devono essere configurati per impostazioni di comunicazione, strutture di messaggi, tempistiche e requisiti di rete compatibili.
Durante l'integrazione, gli ingegneri dovrebbero testare il feedback della posizione, la risposta ai comandi, la gestione dei guasti e il comportamento in caso di variazioni dei carichi. Questi controlli aiutano a stabilire se l'intero sistema di giunzione soddisfa i requisiti di controllo dell'applicazione, piuttosto che dare per scontato che un particolare encoder o interfaccia di comunicazione garantisca da solo le prestazioni.
Tenere conto dei vincoli di dimensioni e peso
Anche la scelta dell'attuatore compatto è un problema di imballaggio meccanico. Ogni grammo aggiuntivo in un collegamento robotico in movimento può aumentare la coppia richiesta dai giunti a monte. Un polso più pesante, ad esempio, può sollevare il carico trasportato dal gomito e dalla spalla anche quando il carico utile rimane invariato.
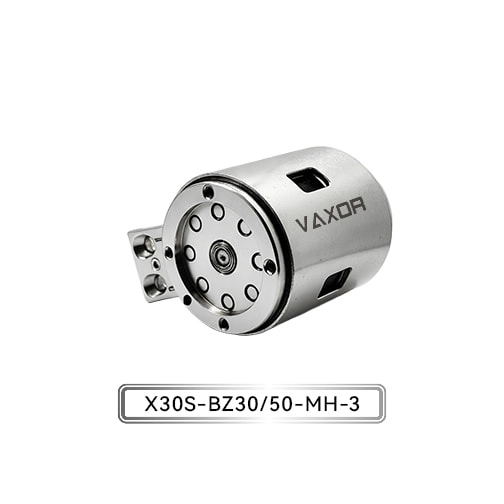
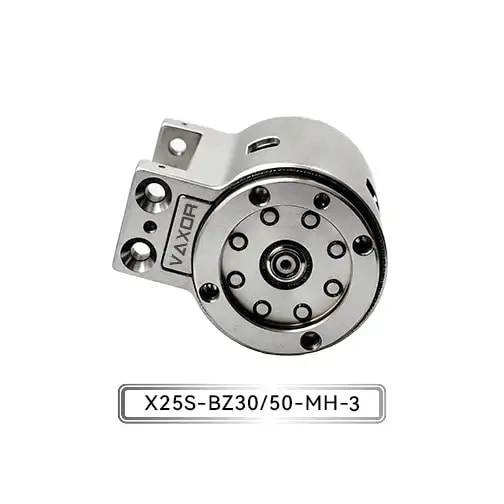
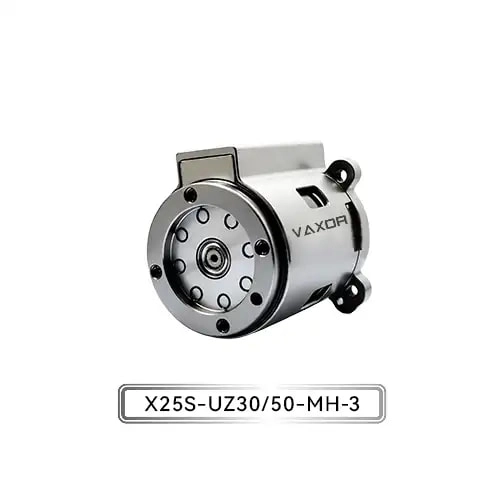
L'attuatore per micro giunto da Φ25 mm, modello X25S-UZ/BZ30/50-MH-3, ha un peso specificato di 93–103 g e funziona a 12–18 V. Il suo formato compatto è adatto a robot collaborativi, giunti biomimetici e altri sistemi di movimento in cui lo spazio di installazione e la massa in movimento sono limitati.
L'intervallo di peso indicato deve essere confrontato con l'esatta configurazione da valutare. Gli ingegneri dovrebbero inoltre tenere conto delle strutture di montaggio, dei cablaggi, dei connettori, delle disposizioni di raffreddamento ove applicabile e di eventuali componenti meccanici aggiuntivi necessari per l'installazione.
Per i robot alimentati a batteria e le apparecchiature mobili, la compatibilità della tensione e la richiesta di potenza meritano particolare attenzione. L'alimentazione disponibile deve rimanere entro l'intervallo operativo specificato in condizioni di carico realistiche. La progettazione elettrica dovrebbe considerare anche la domanda di corrente durante l'accelerazione, l'avvio e altri eventi a carico elevato.
La riduzione della massa dell’attuatore può apportare benefici all’intero robot, ma il peso non dovrebbe mai essere valutato indipendentemente dalla capacità di coppia, dalle prestazioni termiche e dalle esigenze strutturali del giunto.
Abbina l'attuatore a scenari operativi reali
Diverse applicazioni robotiche creano diverse combinazioni di requisiti di carico, velocità e precisione.
In un robot di assemblaggio collaborativo, un giunto può posizionare ripetutamente piccoli componenti lungo un percorso definito. Gli ingegneri devono tenere conto della massa dell'utensile, del componente da movimentare, della distanza dall'asse del giunto e della frequenza dei movimenti ripetuti.
In una pinza robotica compatta, l'attuatore potrebbe dover fornire un movimento controllato all'interno di un involucro di installazione ristretto. Il processo di selezione dovrebbe considerare la coppia di uscita richiesta, la corsa o rotazione disponibile, le caratteristiche di risposta e la progettazione meccanica del meccanismo di presa.
I robot biomimetici introducono un’altra serie di esigenze. Le loro articolazioni potrebbero dover coordinare più movimenti mantenendo il meccanismo leggero. A seconda del progetto, gli ingegneri potrebbero dover bilanciare la coppia erogata rispetto alla velocità, al movimento ripetuto e al comportamento del collegamento complessivo.
Per i dispositivi medici e gli strumenti di precisione, la valutazione può porre maggiore enfasi su controllabilità, ripetibilità, rumore e vincoli di integrazione. L'idoneità dipende dai requisiti specifici del dispositivo, inclusi eventuali standard di sicurezza, pulizia, affidabilità o normativi applicabili. Le specifiche di un attuatore compatto da sole non dimostrano che un sistema completo sia adatto per una particolare applicazione medica.
In questi scenari, l'approccio più affidabile consiste nel definire prima i requisiti operativi misurabili e quindi confrontare le configurazioni degli attuatori con essi.
Consideriamo il design dell'azionamento integrato
Un attuatore microgiunto unisce diversi componenti la cui interazione influisce sul risultato finale. La progettazione elettromagnetica del motore influenza la produzione di coppia e l'efficienza. Il meccanismo di riduzione modifica la relazione tra la potenza motoria e il movimento articolare. Il feedback dell'encoder e l'elettronica di controllo supportano il posizionamento e il funzionamento coordinato.
VAXOR sviluppa attuatori microgiunti e motori ultramicroless per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti. Fondata nel 2024 e con sede a Suzhou, in Cina, l’azienda riunisce competenze nella progettazione di motori, produzione di precisione, ingegneria strutturale e controllo della robotica.
Il suo approccio allo sviluppo di microazionamenti integra la tecnologia del motore a flusso assiale, avvolgimento PCB/FPCB, progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati. L'obiettivo è soddisfare i requisiti pratici di ingegneria come dimensioni compatte, elevata densità di coppia, risposta rapida e produzione coerente.
Per gli ingegneri che valutano un attuatore integrato, questa prospettiva a livello di sistema è importante. Invece di valutare il motore, il riduttore e l'encoder separatamente, l'assemblaggio completo dovrebbe essere esaminato rispetto al profilo di carico del giunto, ai vincoli di installazione, all'architettura del controller e ai requisiti di produzione. La convalida e i test del prototipo in condizioni operative rappresentative possono quindi identificare i problemi prima che la progettazione passi verso un’implementazione su scala più ampia.
Una lista di controllo pratica prima della selezione finale
Prima di integrare un micro attuatore in un robot collaborativo, rivedere i seguenti punti:
Calcolare il carico: includere il carico utile, i collegamenti, la pinza e altri componenti che contribuiscono alla coppia articolare.
Definire il profilo di movimento: identificare la velocità, l'accelerazione, la decelerazione, la frequenza di movimento e le condizioni di mantenimento richieste.
Separare le richieste continue da quelle di breve durata: confrontare la coppia sostenuta con i valori nominali continui e verificare le richieste transitorie rispetto ai limiti applicabili.
Scegli il rapporto di riduzione: valuta l'equilibrio tra coppia in uscita, velocità e risposta dinamica.
Confermare la compatibilità elettrica e di controllo: verificare la tensione operativa, i requisiti dell'encoder, l'interfaccia di comunicazione e la configurazione del controller.
Verificare l'integrazione meccanica: rivedere le dimensioni, il montaggio, la massa totale in movimento e il percorso dei cavi.
Testare l'assemblaggio completo: convalidare le prestazioni in condizioni di carichi, cicli di lavoro, temperature e sequenze di movimento realistici.
Questo processo trasforma la selezione dell'attuatore da un confronto delle specifiche in una decisione ingegneristica basata su condizioni operative misurabili.
Conclusione
Adattare la coppia dell'attuatore ai carichi dei robot collaborativi richiede molto più che trovare un'unità con una coppia nominale sufficientemente elevata. Gli ingegneri devono tenere conto della gravità, dell'inerzia, dell'accelerazione, del rapporto di trasmissione, del feedback, dell'alimentazione elettrica e dell'effetto della massa dell'attuatore sul meccanismo più ampio.
L' attuatore con micro giunto da Φ25 mm offre un'opzione di azionamento compatta con coppia continua fino a 1150 mN·m, coppia iniziale fino a 1800 mN·m, rapporti di trasmissione di 30 e 50, un encoder magnetico assoluto e comunicazione CAN FD. Queste specifiche forniscono una base per valutare il suo ruolo nei giunti robotici compatti, previa conferma delle condizioni operative richieste e dei dati prestazionali dettagliati.
Definendo innanzitutto il profilo di carico e convalidando la trasmissione integrata in condizioni realistiche, gli ingegneri possono prendere decisioni più informate sulla capacità di coppia, sulle prestazioni di movimento e sull'integrazione meccanica. Concentrandosi sulla tecnologia micro-drive integrata, VAXOR supporta i team di ingegneri che lavorano per sviluppare sistemi robotici compatti e reattivi.