 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
L'articolazione del gomito di un robot umanoide non deve limitarsi a sollevare un oggetto. Deve sostenere il peso dell'avambraccio, mantenere il controllo quando il braccio si estende, accelerare dolcemente durante il movimento e rispondere in modo coerente al variare del carico utile. Questi requisiti rendono il dimensionamento dell’attuatore una parte importante della progettazione del braccio robotico, in particolare quando lo spazio di installazione disponibile e il peso totale del braccio sono limitati.
La scelta di un attuatore basato solo sulla sua coppia massima può portare a un azionamento sottodimensionato, a un peso non necessario o a scarse prestazioni di movimento. Gli ingegneri devono considerare la geometria del braccio, la distribuzione della massa, la velocità di movimento prevista e la durata di ciascuna operazione prima di selezionare una configurazione di azionamento adeguata.
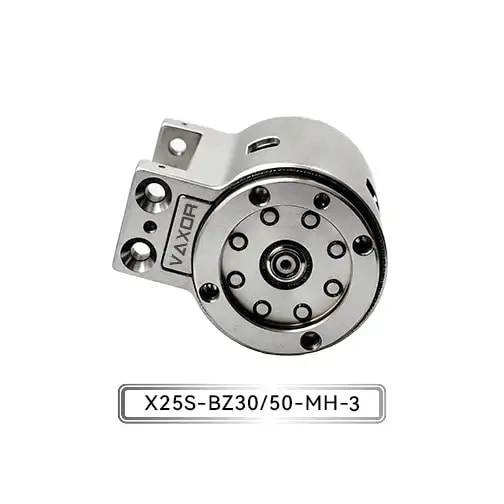
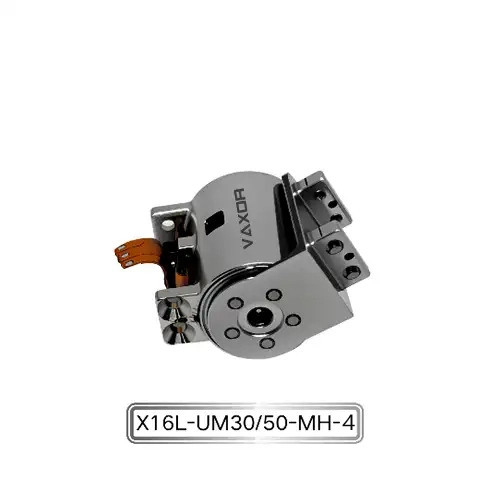
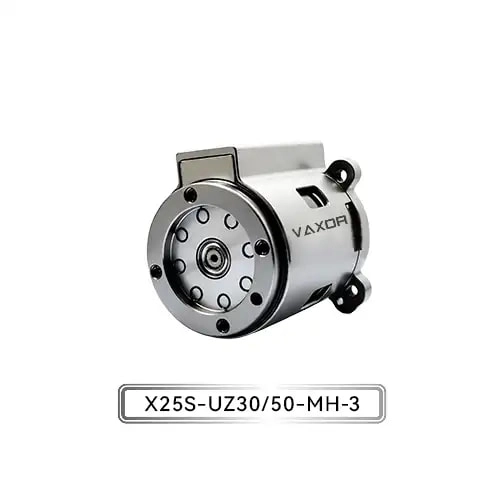
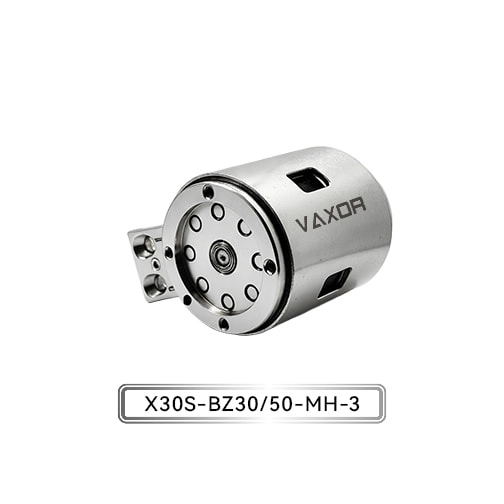
L' attuatore con micro giunto da Φ30 mm è progettato per applicazioni di carico medio-alto, con capacità di uscita a livello di Newton metri ed elevata rigidità strutturale. Per gli sviluppatori di robot umanoidi, la valutazione di questo attuatore inizia con una domanda pratica: quanta coppia deve effettivamente fornire il gomito nelle condizioni operative più impegnative?
Identificare i carichi che agiscono sul gomito di un robot umanoide
Un'articolazione del gomito in genere supporta diversi componenti, tra cui la struttura dell'avambraccio, il gruppo del polso, l'effettore finale e qualsiasi oggetto da maneggiare. Ciascun componente contribuisce al carico totale, ma il suo effetto sul gomito dipende dalla sua massa e dalla distanza dall'asse articolare.
Nel calcolo iniziale dovrebbero essere incluse tre categorie di carico.
Il primo è il carico strutturale. L'avambraccio, il polso, gli strumenti motorizzati, i cavi e altri componenti contribuiscono tutti alla massa che il gomito deve spostare. Anche quando il robot non trasporta un oggetto esterno, il peso del suo stesso braccio può creare una richiesta di coppia significativa.
Il secondo è il carico utile. Un robot umanoide progettato per raccogliere piccoli componenti può funzionare con una pinza relativamente leggera, mentre un robot che movimenta oggetti più grandi deve adattarsi a un profilo di carico diverso. Gli ingegneri dovrebbero definire il carico utile massimo previsto anziché fare affidamento esclusivamente sul peso medio dell'oggetto.
Il terzo è il carico dinamico. Quando il braccio accelera, decelera o cambia direzione, il gomito deve superare l'inerzia rotazionale oltre alla coppia gravitazionale e all'attrito meccanico. Il movimento rapido può quindi richiedere una coppia notevolmente maggiore rispetto al posizionamento lento e controllato.
Questi carichi dovrebbero essere valutati insieme. Un'articolazione che funziona adeguatamente durante una dimostrazione senza carico potrebbe non fornire prestazioni sufficienti quando l'avambraccio è esteso e trasporta il carico utile massimo specificato.
Calcolare la coppia gravitazionale dell'articolazione del gomito
Un primo passo utile è stimare la coppia generata dalla gravità. Per un componente il cui centro di massa è spostato rispetto all'asse del giunto, la coppia gravitazionale può essere espressa come:
Coppia = Massa × Accelerazione gravitazionale × Distanza perpendicolare
Qui la massa è misurata in chilogrammi, l'accelerazione gravitazionale è di circa 9,81 m/s² e la distanza perpendicolare è misurata in metri. La coppia risultante è espressa in newton-metri (N·m).
Consideriamo un esempio semplificato in cui il gruppo combinato dell'avambraccio e del carico utile ha una massa di 1,2 kg, con il centro di massa combinato situato a 0,15 m dall'asse del gomito. Quando il braccio è orizzontale, la coppia gravitazionale approssimativa è:
1,2 × 9,81 × 0,15 = 1,77 N·m
Questo risultato rappresenta la coppia gravitazionale per la presunta posizione combinata di massa e centro di massa. Non include accelerazione, attrito, perdite di trasmissione o margini di progettazione aggiuntivi.
L'esempio illustra anche perché la massa del carico utile da sola non è sufficiente per determinare la dimensione dell'attuatore. Un oggetto più leggero posizionato più lontano dal gomito può creare una coppia simile a quella di un oggetto più pesante tenuto più vicino all'articolazione.
Anche l’orientamento congiunto è importante. Quando l'avambraccio ruota, la distanza perpendicolare tra l'asse articolare e la forza gravitazionale cambia. La coppia gravitazionale massima può verificarsi quando il braccio è approssimativamente orizzontale, a seconda della distribuzione della massa e dell'intervallo di movimento.
Per una stima iniziale del dimensionamento, gli ingegneri dovrebbero calcolare la coppia attraverso gli angoli del giunto rilevanti e identificare la posizione che produce la domanda più elevata.
Includere accelerazione e inerzia rotazionale
La coppia gravitazionale è solo una parte dei requisiti operativi del gomito. Un robot umanoide deve anche accelerare l'avambraccio e il suo carico utile durante il movimento.
Per il movimento rotatorio, la coppia inerziale può essere approssimata da:
Coppia d'inerzia = Momento d'inerzia × Accelerazione angolare
Il momento di inerzia descrive come la massa è distribuita attorno all'asse di rotazione, mentre l'accelerazione angolare descrive la rapidità con cui cambia la velocità di rotazione del giunto.
La coppia di uscita totale richiesta può essere stimata come:
Coppia richiesta = Coppia gravitazionale + Coppia inerziale + Coppia di attrito
Questa relazione semplificata è utile per il dimensionamento preliminare, sebbene un modello completo possa dover tenere conto anche dell'accoppiamento tra giunti, efficienza di trasmissione, cedevolezza e altri effetti dinamici.
Ad esempio, un gomito che si muove lentamente tra due posizioni può essere dominato dal carico gravitazionale. Un giunto che solleva, ferma, inverte la direzione e abbassa ripetutamente un oggetto può subire maggiori richieste di coppia transitoria.
Gli ingegneri dovrebbero quindi definire un profilo di movimento rappresentativo prima di selezionare un attuatore. I parametri rilevanti includono la gamma angolare, la velocità di picco, l'accelerazione, la decelerazione, la frequenza del ciclo e la durata dei periodi di mantenimento stazionario.
Un profilo di movimento realistico aiuta inoltre a distinguere i picchi di coppia di breve durata dalla coppia richiesta durante il normale funzionamento.
Confrontare la coppia continua con la coppia di breve durata
Una volta completato il calcolo del carico, il passo successivo è confrontare il risultato con le specifiche prestazionali dell'attuatore. Due valori meritano particolare attenzione: coppia continua e coppia iniziale.
La coppia continua è rilevante quando un attuatore deve funzionare con una richiesta meccanica sostenuta. Il valore consentito dipende dalle condizioni specificate dal produttore, tra cui velocità operativa, ambiente termico e ciclo di lavoro. Un giunto che sostiene ripetutamente un carico o si muove per periodi prolungati deve essere valutato rispetto ai limiti operativi continui applicabili.
La coppia iniziale descrive una capacità di breve durata associata all'avvio o al superamento di un carico impegnativo, secondo le specifiche del prodotto. Non deve essere trattato come un livello che l'attuatore può erogare indefinitamente.
L' attuatore con micro giunto da Φ30 mm ha una coppia continua specificata fino a 1500 mN·m e una coppia iniziale fino a 2200 mN·m. Queste cifre forniscono un utile punto di partenza per confrontare l'attuatore con il carico sul gomito calcolato.
Per riferimento, 1500 mN·m equivale a 1,5 N·m, mentre 2200 mN·m equivale a 2,2 N·m. Nell'esempio semplificato di 1,77 N·m riportato sopra, la sola coppia gravitazionale supera la coppia continua massima dichiarata. L'esempio richiederebbe quindi una valutazione più dettagliata piuttosto che l'ipotesi che l'attuatore sia idoneo.
Questo confronto è importante perché una coppia iniziale massima superiore al carico calcolato non stabilisce che il giunto possa sostenere quel carico. Gli ingegneri devono determinare se la richiesta di coppia effettiva rimane entro il valore nominale continuo appropriato e se i picchi transitori sono consentiti nelle condizioni operative specificate.
Se la domanda è troppo elevata, le possibili risposte progettuali includono la riduzione del carico utile, lo spostamento del baricentro più vicino al giunto, la modifica della geometria del braccio, la regolazione del profilo di movimento o la valutazione di un'altra configurazione dell'attuatore.
Valutare il rapporto di trasmissione e la velocità di uscita
Il rapporto di trasmissione influenza la relazione tra la velocità del motore e la coppia di uscita. Un rapporto di riduzione più elevato generalmente fornisce una coppia di uscita maggiore per una determinata coppia del motore, riducendo al tempo stesso la velocità di uscita. Le prestazioni effettive dipendono anche dall'efficienza della trasmissione, dalle caratteristiche del motore e dalle condizioni operative.
L'attuatore VAXOR modello X30S-UZ/BZ30/50-MH-3 è disponibile con rapporti di trasmissione di 30 e 50. Queste configurazioni offrono diversi punti di partenza per bilanciare la coppia di uscita e la velocità del giunto.
Per un gomito umanoide, il rapporto corretto dipende da come verrà utilizzato il robot. Un braccio progettato per la manipolazione controllata può dare priorità a una coppia adeguata e a un posizionamento stabile, mentre un braccio destinato a gesti più veloci o movimenti frequenti può richiedere una maggiore attenzione alla velocità e alla risposta dinamica.
Gli ingegneri dovrebbero confrontare la velocità di uscita e la coppia disponibili nei punti operativi richiesti anziché presumere che sia sempre preferibile il rapporto più elevato. Dovrebbe essere considerata anche l'influenza del riduttore sull'inerzia, sulla risposta meccanica e sul comportamento generale del movimento.
Quando più articolazioni si muovono insieme, il gomito deve essere valutato come parte del braccio completo. Una variazione della velocità o dell'accelerazione del gomito può influenzare i requisiti di movimento della spalla e del polso, in particolare quando il robot segue una traiettoria coordinata.
Considerare l'integrazione di peso, tensione e controllo
La capacità di coppia di un attuatore è solo una parte della progettazione meccanica. Il suo peso influisce sul carico trasportato dai giunti a monte, mentre i suoi requisiti elettrici e di comunicazione influenzano l'integrazione del sistema.
L'attuatore da Φ30 mm ha un peso specificato di 123–133 g e un intervallo di tensione operativa di 12–18 V. Quando valutano l'unità, gli ingegneri dovrebbero utilizzare il peso della configurazione pertinente e includere hardware di montaggio, cavi, connettori e altri componenti nel calcolo della massa in movimento totale.
Ciò è particolarmente importante per i bracci umanoidi con più articolazioni azionate. Una massa aggiuntiva vicino al gomito può aumentare la coppia richiesta dalla spalla, creando un effetto a cascata sul braccio.
Allo stesso tempo è necessario verificare la compatibilità elettrica. L'alimentatore deve rimanere entro l'intervallo di tensione specificato in condizioni operative realistiche e la sua capacità di corrente deve supportare la domanda effettiva dell'attuatore durante l'accelerazione e altri eventi di carico elevato. La sola compatibilità della tensione non stabilisce che un sistema di alimentazione sia adeguato.
L'attuatore utilizza anche un encoder magnetico assoluto e supporta la comunicazione CAN FD. L'encoder fornisce un feedback di posizione, mentre CAN FD supporta la comunicazione con un sistema di controllo compatibile. I tecnici devono verificare la configurazione dell'interfaccia, la tempistica dei messaggi, i requisiti di feedback, la gestione degli errori e la compatibilità del controller durante l'integrazione.
Questi controlli aiutano a garantire che l'attuatore selezionato possa essere incorporato nell'architettura robotica prevista senza considerare le sue specifiche meccaniche come una garanzia completa delle prestazioni a livello di sistema.
Convalidare la selezione attraverso test rappresentativi
I calcoli analitici forniscono un punto di partenza, ma un robot umanoide funzionante introduce variabili del mondo reale che potrebbero non essere completamente catturate da un modello semplificato.
Prima di impegnarsi in un progetto finale, gli ingegneri dovrebbero testare l'attuatore in un gruppo giunto rappresentativo. Il test dovrebbe riflettere la geometria del braccio, l'intervallo di carico utile, la velocità di movimento, l'accelerazione e il ciclo operativo previsti.
Diverse misurazioni possono aiutare a convalidare la selezione:
Coppia di uscita: verificare che il giunto possa soddisfare le condizioni di carico richieste senza superare i limiti operativi applicabili.
Comportamento della temperatura: monitorare la temperatura durante i cicli rappresentativi per identificare potenziali limitazioni termiche.
Controllo della posizione: valuta la ripetibilità del posizionamento e la risposta durante i movimenti sotto carico.
Risposta dinamica: controllare il comportamento di accelerazione, decelerazione, inversione e arresto.
Stabilità della comunicazione: verificare che lo scambio di comandi e feedback rimanga affidabile nelle condizioni di controllo previste.
Stabilità meccanica: ispezionare la rigidità del montaggio, le vibrazioni e i movimenti indesiderati sotto carico.
I test dovrebbero includere le condizioni operative previste più impegnative, non solo brevi movimenti senza carico. Se il gomito deve sostenere un carico per periodi prolungati, nel piano di validazione dovrebbe essere incluso il funzionamento prolungato.
I risultati possono quindi guidare le modifiche al limite di carico utile, al profilo di movimento, al rapporto di trasmissione, al layout meccanico o alla configurazione dell'attuatore prima che la progettazione proceda verso un'integrazione più ampia.
Lavorare con una soluzione Micro-Drive integrata
La scelta di un attuatore per un gomito umanoide implica prestazioni motorie, meccanica di riduzione, feedback di posizione, progettazione strutturale e considerazioni sulla produzione. Valutare insieme questi elementi può rendere più semplice identificare i problemi di integrazione nelle prime fasi del processo di sviluppo.
Fondata nel 2024 e con sede a Suzhou, in Cina, VAXOR sviluppa attuatori microgiunti e motori coreless ultramicro per robotica, strumenti di precisione, dispositivi medici e apparecchiature intelligenti. Il suo approccio tecnologico combina progettazione del motore a flusso assiale, avvolgimento PCB/FPCB, progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati.
Il team multidisciplinare dell'azienda opera nel campo della progettazione di motori, della produzione di precisione, del controllo della robotica e dell'ingegneria strutturale, con esperienza che spazia dalla convalida dei prototipi, alla produzione pilota e alla consegna in lotti. Questo focus ingegneristico è rilevante per i team di sviluppo che devono valutare una soluzione di microazionamento non solo rispetto a un obiettivo di coppia ma anche rispetto all'imballaggio meccanico, all'integrazione del controllo e ai requisiti di produzione.
Per gli sviluppatori di robot umanoidi, l'obiettivo pratico è stabilire una chiara relazione tra il carico calcolato del giunto, la capacità operativa verificata dell'attuatore e il profilo di movimento previsto del robot.
Conclusione
Il dimensionamento di un attuatore per il gomito di un robot umanoide richiede una valutazione sistematica della coppia gravitazionale, dell'inerzia rotazionale, dell'accelerazione, della domanda operativa continua e degli effetti della massa dell'attuatore sul resto del braccio. Anche il rapporto di trasmissione, il feedback dell'encoder, la compatibilità elettrica e i requisiti di comunicazione devono adattarsi al progetto complessivo.
L' attuatore con micro giunto da Φ30 mm , modello X30S-UZ/BZ30/50-MH-3, offre una coppia continua fino a 1500 mN·m, una coppia iniziale fino a 2200 mN·m, rapporti di trasmissione di 30 e 50, un encoder magnetico assoluto e comunicazione CAN FD. Queste specifiche forniscono una base per valutare l'attuatore nei giunti robotici con carico medio-alto, ma l'idoneità finale dipende dalle prestazioni di uscita richieste e dalle condizioni operative.
Calcolando il carico prima di selezionare l'azionamento e convalidando il giunto completo in condizioni rappresentative, gli ingegneri possono prendere decisioni più affidabili sul dimensionamento dell'attuatore e sull'integrazione del braccio umanoide. VAXOR fornisce soluzioni micro-drive per i team di sviluppo che lavorano verso sistemi robotici compatti, controllati e integrati meccanicamente.