 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Man mano che i robot diventano più piccoli e più integrati, lo spazio disponibile per ciascun componente di movimento continua a ridursi. Ciò crea un problema pratico di ingegneria: come può un robot generare una coppia articolare sufficiente quando l’attuatore deve adattarsi a un involucro meccanico molto limitato?
Per i giunti robotici compatti, la riduzione delle dimensioni di un motore è solo una parte della soluzione. L'attuatore necessita inoltre di una struttura elettromagnetica efficiente, di un meccanismo di riduzione adeguato, di feedback di posizione e di capacità termica e meccanica sufficienti per il ciclo di lavoro previsto.
L' attuatore con micro giunto da Φ20 mm affronta questa sfida con un fattore di forma compatto da Φ20 mm × 20 mm e un'architettura del motore a flusso assiale. L'ammiraglia X20 può erogare fino a 450 mNm di coppia continua e fino a 800 mNm di coppia iniziale mantenendo un peso di circa 37,2–41,6 g.
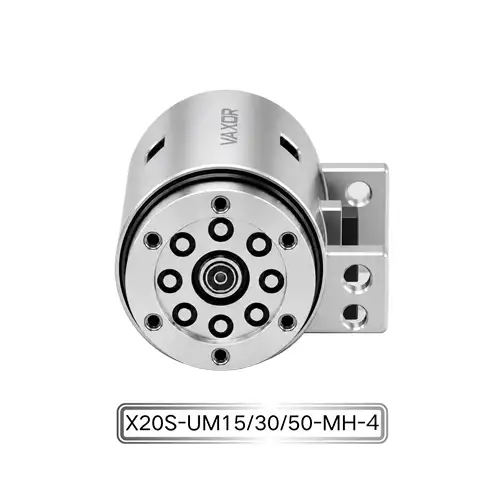
Perché 20 mm sono una dimensione significativa per un modulo di giunzione
Un involucro di Φ20 mm x 20 mm lascia pochissimo spazio per i componenti normalmente richiesti in un attuatore con giunto completo.
Un pratico modulo di giunzione potrebbe dover ospitare un motore, un meccanismo di riduzione, un encoder, una struttura PCB o di avvolgimento, cuscinetti, alloggiamento, collegamenti elettrici e altri elementi meccanici. L'aumento delle dimensioni di un qualsiasi componente può influire sull'intera architettura del giunto.
Ciò diventa particolarmente importante nei robot multiasse. Se più attuatori vengono installati vicini tra loro, lo spazio occupato da ciascun giunto influisce direttamente sulla dimensione delle dita, delle braccia o di altre strutture articolate.
L'X20 è quindi progettato come un modulo congiunto integrato piuttosto che semplicemente come un piccolo motore autonomo. La sua architettura compatta combina il sistema di azionamento e il meccanismo di riduzione con un ingombro di Φ20 mm × 20 mm.
L'obiettivo è fornire una coppia di uscita utile senza richiedere un alloggiamento del giunto molto più grande.
Come l'architettura del motore a flusso assiale supporta la densità di coppia
Una delle tecnologie chiave dietro l'X20 è l'architettura del motore a flusso assiale.
Nella progettazione di un motore convenzionale, il flusso magnetico e i componenti attivi sono disposti secondo una geometria radiale. Un motore a flusso assiale utilizza una configurazione elettromagnetica diversa, che può fornire un fattore di forma più compatto per determinate applicazioni.
Per un attuatore con giunto miniaturizzato, il vantaggio non è semplicemente la forma fisica del motore. L'architettura del motore deve collaborare con la trasmissione e l'alloggiamento meccanico per sfruttare in modo efficiente il volume disponibile.
L'X20 è progettato per fornire una densità di coppia superiore di oltre il 30% rispetto ai modelli convenzionali pur mantenendo un ingombro ultracompatto.
La densità di coppia è particolarmente rilevante quando l'attuatore ha un limite dimensionale rigoroso. Invece di chiedersi solo quanta coppia può generare un motore, gli ingegneri devono considerare quanta coppia può essere generata all’interno di un volume o peso specifico.
Per i robot compatti, questo può essere un parametro di progettazione più utile rispetto alla sola potenza assoluta del motore.
Come una coppia continua di 450 mNm si inserisce in un pacchetto compatto
L'X20 fornisce una coppia continua fino a 450 mNm.
Per un modulo giunto di classe Φ20mm, questa uscita deve essere considerata insieme al rapporto di riduzione, alla tensione operativa, al ciclo di lavoro e al carico meccanico.
La coppia continua è particolarmente importante quando il giunto deve mantenere un carico o eseguire movimenti ripetuti anziché semplicemente produrre una breve esplosione di forza.
Ad esempio, un giunto robotico potrebbe dover posizionare ripetutamente un meccanismo, trattenere un oggetto o muoversi incontrando resistenza. In tali casi, la specifica della coppia continua fornisce un riferimento più utile rispetto a un valore di picco di breve durata.
L'X20 fornisce anche una coppia iniziale fino a 800 mNm. Questa maggiore potenza iniziale può essere rilevante per le condizioni di movimento che richiedono una coppia aggiuntiva all'inizio di un'operazione, a seconda dell'applicazione e della strategia di controllo.
Gli ingegneri dovrebbero comunque valutare il profilo di carico effettivo piuttosto che considerare i valori di coppia massima come una condizione operativa universale.
Il ruolo del meccanismo di riduzione in miniatura
Il motore stesso è solo una parte del sistema di generazione della coppia.
L'X20 utilizza un meccanismo di riduzione in miniatura per convertire la potenza del motore nel movimento articolare richiesto. I rapporti di trasmissione disponibili sono 15:1, 30:1 e 50:1.
Rapporti diversi producono combinazioni diverse di velocità di uscita e coppia. Un rapporto più basso può essere adatto quando è richiesta una velocità di uscita più elevata, mentre un rapporto più alto può fornire un maggiore vantaggio meccanico e un movimento di uscita più controllato.
Ciò rende la selezione del rapporto di trasmissione una parte importante dell'integrazione dell'attuatore.
Una mano robotica, un braccio robotico compatto o un altro meccanismo articolato possono avere requisiti diversi per ciascuna articolazione. I progettisti dovrebbero considerare se un particolare giunto necessita di un movimento più veloce, di una coppia di uscita più elevata o di un equilibrio tra i due.
Le tre opzioni di rapporto di trasmissione disponibili offrono ai progettisti di sistema maggiore flessibilità nella configurazione dell'attuatore con micro giunto da Φ20 mm per diversi requisiti meccanici.
Opzioni 12V, 24V e 48V per diversi sistemi
L'X20 supporta configurazioni a 12V, 24V e 48V.
La selezione della tensione dovrebbe basarsi sull’architettura elettrica del robot completo piuttosto che sul solo attuatore.
Per un sistema multi-giunto, il progettista deve considerare l'alimentazione disponibile, il driver del motore, il cablaggio, la compatibilità del controller e il numero di attuatori che funzionano simultaneamente.
Un sistema già progettato attorno a un'architettura di alimentazione a 24 V può trarre vantaggio dall'utilizzo di una configurazione di attuatore compatibile anziché dall'introduzione di un livello di tensione separato. In altre applicazioni, 12 V o 48 V potrebbero essere più appropriati a seconda della progettazione del sistema.
Il controllo tempestivo della compatibilità della tensione può evitare modifiche non necessarie all’architettura di alimentazione e controllo durante le fasi successive dello sviluppo del robot.
Il peso è importante quando si utilizzano più giunti
L'X20 pesa circa 37,2–41,6 g.
A prima vista, una differenza di diversi grammi può sembrare piccola. Tuttavia, l’effetto diventa più evidente quando un robot contiene più giunti azionati.
Ad esempio, una mano robotica può utilizzare diversi moduli articolari su più dita. Un meccanismo multiasse può anche posizionare più attuatori lungo la stessa struttura meccanica.
La massa totale dell'attuatore diventa quindi parte del carico in movimento.
Un peso articolare inferiore può aiutare a ridurre il carico sui meccanismi a monte e può consentire ai progettisti di costruire strutture di supporto più compatte. Questo è uno dei motivi per cui le considerazioni sul rapporto coppia-peso e sulla densità di coppia sono importanti quando si selezionano attuatori per sistemi robotici leggeri.
Encoder magnetico assoluto per il feedback della posizione del giunto
L'X20 integra un encoder magnetico assoluto.
Un encoder fornisce un feedback di posizione al sistema di controllo, consentendo al controller di monitorare la posizione angolare del giunto. In un meccanismo robotico compatto, informazioni affidabili sulla posizione sono essenziali perché potrebbe essere necessario che diverse articolazioni coordinino i loro movimenti.
Un encoder assoluto può fornire informazioni dirette sulla posizione anziché fare affidamento esclusivamente sul tracciamento del movimento incrementale da un punto di riferimento noto.
Per applicazioni quali mani robotiche, manipolatori compatti e altri sistemi multiasse, questo tipo di feedback può supportare un funzionamento articolare più controllato.
Anche l'encoder deve rientrare nello stesso involucro meccanico compatto. L'integrazione del rilevamento in un piccolo attuatore richiede pertanto di considerare fin dall'inizio sia la progettazione elettrica che quella meccanica.
Comunicazione SPI in un sistema congiunto compatto
L'attuatore utilizza la comunicazione SPI per il controllo digitale e lo scambio di dati.
Per un robot multi-giunto, l'interfaccia di comunicazione deve essere compatibile con il controller e l'architettura elettronica complessiva. I progettisti dovrebbero considerare come saranno collegati i singoli attuatori, come verranno scambiati i dati e come il sistema di controllo coordinerà più giunti.
SPI può essere integrato in sistemi di controllo integrati compatti, rendendolo adatto per applicazioni in cui l'attuatore deve comunicare direttamente con un controller locale o altra architettura elettronica.
Prima di selezionare un attuatore, i tecnici devono confermare la compatibilità della comunicazione insieme ai requisiti di tensione, dimensioni meccaniche e encoder.
Cosa può consentire il fattore di forma da 20 mm
Un modulo di giunzione compatto può essere utile nelle applicazioni in cui le combinazioni convenzionali motore-riduttore occupano troppo spazio.
Le potenziali applicazioni includono mani robotiche abili, bracci robotici compatti, meccanismi articolati leggeri, apparecchiature mediche, strumenti di precisione, apparecchiature intelligenti e altre macchine altamente integrate.
La dimensione Φ20mm × 20mm può essere particolarmente rilevante quando è necessario posizionare più giunti vicini tra loro. Invece di progettare un grande alloggiamento esterno attorno a un motore e un riduttore separati, gli ingegneri possono lavorare con un’architettura congiunta più integrata.
Ciò può semplificare l'imballaggio meccanico e facilitare l'allocazione dello spazio per più assi di movimento.
L'attuatore microgiunto Φ20mm non è quindi definito solo dal suo diametro di 20 mm. Il suo valore deriva dalla combinazione di dimensioni compatte con uscita di coppia, riduzione, feedback, comunicazione e progettazione meccanica integrata.
L'approccio di VAXOR ai sistemi di movimento compatti
VAXOR è stata fondata nel 2024 e ha sede a Suzhou, in Cina. L'azienda sviluppa attuatori microgiunti e motori ultramicroless per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti.
La sua roadmap tecnologica si concentra su dimensioni compatte, prestazioni elevate e produzione scalabile. L'azienda combina motori a flusso assiale, avvolgimento PCB/FPCB, progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati per sviluppare soluzioni di microazionamento con elevata densità di potenza e risposta rapida.
Il team di ingegneri multidisciplinare di VAXOR copre la progettazione di motori, la produzione di precisione, la progettazione strutturale, il controllo della robotica e la produzione intelligente. Il suo processo di sviluppo si estende dalla convalida del prototipo e dalla produzione pilota alla consegna in batch.
Questo approccio ingegneristico è importante per i clienti che hanno bisogno di andare oltre i prototipi di laboratorio e integrare attuatori miniaturizzati in prodotti robotici ripetibili.
Come gli ingegneri dovrebbero valutare un piccolo attuatore a coppia elevata
Un attuatore piccolo non dovrebbe essere selezionato solo in base al diametro. Gli ingegneri dovrebbero valutare i requisiti operativi completi del giunto.
I fattori importanti includono:
Spazio di installazione disponibile
Richiesta coppia continua e iniziale
Rapporto di trasmissione desiderato
Requisiti di velocità congiunti
Tensione operativa
Tipo di codificatore
Interfaccia di comunicazione
Peso dell'attuatore
Ciclo di lavoro
Condizioni termiche
Requisiti di montaggio meccanico
Ad esempio, la scelta di un rapporto di riduzione 50:1 può fornire una caratteristica di uscita diversa da una configurazione 15:1. Allo stesso modo, la selezione di una configurazione dell'attuatore a 48 V potrebbe richiedere un'architettura di alimentazione e driver diversa da un sistema a 12 V.
La migliore configurazione dipende quindi da come verrà utilizzato l'attuatore piuttosto che da una singola specifica.
Bilanciamento di dimensioni, coppia e integrazione
La sfida della robotica in miniatura non è semplicemente rimpicciolire ogni componente. Un attuatore congiunto utile deve mantenere una capacità di uscita sufficiente pur inserendosi in uno spazio meccanico ristretto.
L'X20 affronta questo problema attraverso un'architettura del motore a flusso assiale, un meccanismo di riduzione miniaturizzato, un encoder magnetico assoluto integrato e un involucro meccanico compatto.
Con un ingombro di Φ20 mm × 20 mm, una coppia continua fino a 450 mNm, una coppia iniziale fino a 800 mNm, tre opzioni di rapporto di trasmissione, tre configurazioni di tensione e un peso di 37,2–41,6 g, l' attuatore con microgiunto Φ20 mm offre una combinazione di dimensioni e caratteristiche di uscita mirate a sistemi di movimento altamente integrati.
Per gli ingegneri che sviluppano giunti robotici compatti, la domanda chiave non è semplicemente se un motore possa entrare in uno spazio di 20 mm. La questione è se l'attuatore completo è in grado di fornire le funzioni di coppia, feedback, trasmissione e controllo richieste all'interno dello stesso spazio limitato. È qui che un attuatore microgiunto integrato da Φ20 mm può diventare un'opzione pratica per progetti robotici compatti.