 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Per un robot abile, un piccolo movimento del giunto può fare una notevole differenza nella posizione dell'effettore finale. Ciò diventa ancora più importante quando una mano robotica deve manipolare piccoli oggetti, coordinare più dita o eseguire movimenti controllati in uno spazio limitato. In queste applicazioni la dimensione del giunto da sola non è sufficiente. L'attuatore necessita inoltre di un feedback accurato della posizione, di una trasmissione stabile e di una struttura meccanica ed elettronica compatta.
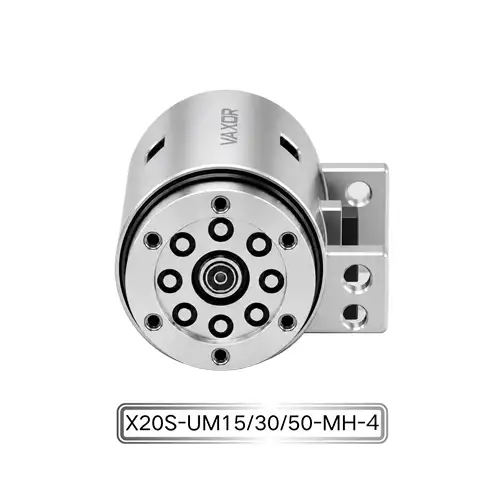
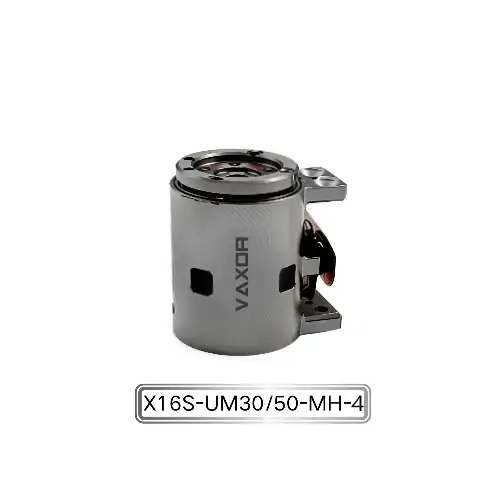
L' attuatore con micro giunto da Φ16 mm è progettato per questo tipo di sistema di movimento ad alta integrazione. Con un diametro di soli 16 mm, il modulo di giunzione combina una struttura di azionamento in miniatura, una tecnologia di avvolgimento PCB HDI ad alta densità e un encoder magnetico assoluto ad alta precisione. La sua precisione angolare può raggiungere fino a 0,02°, rendendo l'attuatore adatto a mani abili e altri sistemi robotici compatti dove è richiesto un movimento articolare preciso.
Cosa determina la precisione angolare in un microgiunto?
La precisione angolare non dipende solo dall'encoder. Il movimento effettivo di un giunto robotico dipende da diverse parti che lavorano insieme, tra cui il motore, il meccanismo di riduzione, il sistema di feedback della posizione, la struttura PCB o di avvolgimento, l'assemblaggio meccanico e l'algoritmo di controllo.
Quando l'attuatore è molto piccolo, queste relazioni diventano più impegnative. C'è meno spazio interno per il motore e i componenti della trasmissione, mentre il sistema deve comunque generare coppia utile e fornire informazioni affidabili sulla posizione.
Un encoder ad alta precisione può fornire al sistema di controllo informazioni dettagliate sulla posizione del giunto. Allo stesso tempo, la trasmissione meccanica deve convertire il movimento del motore in un movimento di uscita controllato con sufficiente coerenza.
Per un modulo giunto di classe 16 mm, il raggiungimento di una precisione angolare specifica richiede quindi che gli elementi elettronici, meccanici e di controllo siano considerati come un sistema integrato.
Il ruolo del codificatore magnetico assoluto
L'attuatore con micro giunto da Φ16 mm utilizza un encoder magnetico assoluto per il feedback della posizione.
A differenza di un sistema che si basa solo sulla rotazione del motore senza informazioni dirette sulla posizione, un encoder consente al controller di monitorare la posizione angolare del giunto. La caratteristica “assoluta” è particolarmente rilevante quando il sistema ha bisogno di conoscere la posizione effettiva del giunto piuttosto che semplicemente contare il movimento incrementale.
Per le mani abili, questa informazione può essere importante perché più articolazioni spesso operano insieme. Un piccolo errore di posizione su un'articolazione può influenzare la posizione finale di un dito o di un effettore finale.
L'encoder deve inoltre adattarsi allo spazio interno estremamente limitato dell'attuatore. Questo è uno dei motivi per cui la progettazione di attuatori miniaturizzati non è semplicemente una questione di riduzione delle dimensioni di un motore convenzionale.
Come l'avvolgimento PCB HDI supporta la miniaturizzazione
Una delle tecnologie distintive utilizzate nell'attuatore è la tecnologia di avvolgimento PCB HDI ad alta densità.
Le strutture dei motori tradizionali possono richiedere notevole spazio interno per gli avvolgimenti e i collegamenti elettrici. Gli approcci agli avvolgimenti basati su PCB forniscono un altro modo per organizzare i componenti elettromagnetici all'interno di una struttura compatta.
Per un modulo congiunto da Φ16 mm, lo spazio interno è un vincolo ingegneristico critico. Il motore, il meccanismo di riduzione, l'encoder, la struttura del PCB, l'alloggiamento e i collegamenti elettrici devono tutti essere inseriti in un volume molto piccolo.
La tecnologia HDI può supportare l'integrazione di circuiti ad alta densità e contribuire a utilizzare meglio lo spazio interno disponibile. Se combinato con un design elettromagnetico ottimizzato e componenti meccanici miniaturizzati, questo approccio può contribuire a un'architettura compatta dell'attuatore.
L’obiettivo non è semplicemente quello di rendere l’attuatore più piccolo. Il requisito più importante è mantenere la coppia utile, la precisione del feedback, la risposta e l'affidabilità riducendo al contempo le dimensioni complessive del giunto.
Rapporto di trasmissione e movimento articolare controllato
Il modello X16S/L-UM30/50-MH-4 è disponibile con opzioni di rapporto di trasmissione 30:1 e 50:1.
Il rapporto di trasmissione influenza la relazione tra la velocità del motore e il movimento in uscita. Un rapporto di riduzione più elevato può fornire una coppia di uscita maggiore e un movimento di uscita più controllato, mentre la scelta appropriata dipende dai requisiti del giunto del robot.
Ad esempio, una mano abile può avere requisiti diversi per le articolazioni delle dita, i meccanismi del polso o altre strutture articolate compatte. L'attuatore deve pertanto essere selezionato in base alla combinazione richiesta di coppia di uscita, velocità di movimento, risposta di controllo e spazio di installazione disponibile.
L'offerta di due opzioni di rapporto di trasmissione offre ai progettisti di robot maggiore flessibilità nell'adattare l'attuatore alle caratteristiche meccaniche di un giunto specifico.
Coppia continua di 200 mNm in un modulo di classe da 16 mm
La riduzione delle dimensioni non dovrebbe andare a scapito della capacità di output utile.
L'attuatore fornisce una coppia continua fino a 200 mNm e una coppia iniziale fino a 400 mNm. Queste cifre forniscono agli ingegneri un punto di partenza per valutare se il modulo è adatto a un particolare carico articolare e profilo di movimento.
La coppia continua è particolarmente rilevante quando un giunto deve mantenere la forza o funzionare ripetutamente per un periodo prolungato. La coppia iniziale, invece, può essere importante quando l'attuatore deve generare una coppia maggiore durante condizioni di movimento specifiche.
Le prestazioni effettive dell'applicazione dipenderanno da fattori quali ciclo di lavoro, tensione operativa, rapporto di riduzione, carico meccanico, strategia di controllo e condizioni termiche. Gli ingegneri dovrebbero quindi valutare l'attuatore in base al profilo operativo completo piuttosto che utilizzare un singolo valore di coppia isolatamente.
Perché il peso ridotto è importante nei robot abili
L'attuatore pesa circa 24,3–26,1 g.
Questa massa relativamente bassa può essere significativa quando più attuatori sono integrati nello stesso meccanismo robotico. Una mano abile può contenere diverse articolazioni controllate in modo indipendente, il che significa che il peso dei singoli attuatori può accumularsi su tutto il sistema.
La riduzione della massa articolare può anche influenzare la progettazione meccanica del robot. Un peso inferiore dell'attuatore può aiutare a ridurre il carico trasportato dai giunti a monte e semplificare la progettazione delle strutture di supporto.
Ciò è particolarmente rilevante per le mani robotiche compatte e i sistemi robotici altamente integrati in cui lo spazio disponibile e la massa totale sono entrambi limitati.
La combinazione di diametro ridotto e peso ridotto è quindi una parte importante della proposta di valore dell'attuatore con micro giunto da Φ16 mm, piuttosto che una specifica che dovrebbe essere considerata separatamente dalle prestazioni di coppia e controllo.
12 V o 24 V: selezione della configurazione appropriata
L'attuatore supporta configurazioni a 12V e 24V.
La tensione appropriata deve essere determinata dall'architettura di alimentazione esistente del robot e dal driver del motore. I progettisti dovrebbero inoltre considerare il cablaggio, la distribuzione dell'alimentazione, la compatibilità del controller e le condizioni operative dell'intero sistema robotico.
Per un robot multi-giunto, i requisiti di potenza di diversi attuatori devono essere considerati insieme. La configurazione di tensione selezionata dovrebbe quindi essere compatibile con la progettazione elettrica a livello di sistema piuttosto che selezionata solo in base al singolo attuatore.
Questo tipo di verifica di compatibilità in fase iniziale può aiutare a evitare di riprogettare il sistema di alimentazione e controllo dopo che la struttura meccanica è già stata completata.
Comunicazione SPI per il controllo del movimento compatto
L'attuatore utilizza la comunicazione SPI.
Per i sistemi robotici altamente integrati, l'interfaccia di comunicazione è una parte importante nella scelta dell'attuatore perché il modulo comune deve funzionare con il controller del robot e l'architettura di feedback.
SPI fornisce un approccio di comunicazione digitale diretta che può essere integrato in sistemi di controllo elettronico compatti. In un'applicazione multi-giunto, gli ingegneri devono considerare come l'architettura di comunicazione collegherà i singoli attuatori, controller, sensori e altri componenti elettronici.
L'esatta implementazione della comunicazione dipende dall'architettura del sistema, ma la conferma della compatibilità SPI all'inizio del processo di progettazione può aiutare a garantire che l'attuatore si adatti alla piattaforma di controllo prevista.
Dove può essere utilizzato un modulo di giunzione da 16 mm
Un attuatore compatto è particolarmente utile quando i tradizionali gruppi motore-riduttore occupano troppo spazio.
Le potenziali applicazioni includono mani robotiche abili, giunti robotici compatti, meccanismi robotici altamente integrati, strumenti di precisione, apparecchiature intelligenti e altri sistemi in cui il volume dell'attuatore è limitato.
In una mano abile, è possibile disporre più piccole articolazioni all'interno delle dita e del palmo. In altri meccanismi robotici, un attuatore compatto può aiutare gli ingegneri a posizionare più assi di movimento in un involucro meccanico limitato.
L'applicazione deve comunque essere valutata in base alla coppia richiesta, alla velocità del giunto, alla precisione, al ciclo di lavoro, alla tensione, all'interfaccia di comunicazione e alle condizioni di montaggio meccanico.
L'approccio di VAXOR alla tecnologia Micro Drive
VAXOR è stata fondata nel 2024 e ha sede a Suzhou, in Cina. L'azienda sviluppa attuatori microgiunti e motori ultramicroless per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti.
Il suo approccio tecnico combina la tecnologia del motore a flusso assiale, avvolgimento PCB/FPCB, progettazione elettromagnetica ottimizzata, meccanismi di riduzione miniaturizzati e produzione di precisione. L'obiettivo è soddisfare i requisiti fondamentali dei sistemi di azionamento compatti: dimensioni ridotte, prestazioni elevate, risposta rapida e produzione scalabile.
Il team multidisciplinare di ricerca e sviluppo dell'azienda copre la progettazione di motori, la produzione di precisione, la progettazione strutturale, il controllo della robotica e la produzione intelligente. Le sue capacità ingegneristiche si estendono dalla convalida del prototipo e dalla produzione pilota alla consegna in batch, il che è importante per i clienti che spostano la progettazione di un micro-drive dalla ricerca e sviluppo alla distribuzione pratica.
Cosa dovrebbero verificare gli ingegneri prima di selezionare un attuatore con microgiunto
Prima di integrare un attuatore in miniatura in un giunto robotico, gli ingegneri dovrebbero valutare qualcosa di più del diametro esterno.
Le considerazioni chiave includono:
Precisione angolare richiesta e metodo di feedback della posizione
Requisiti di coppia continua e di picco
Rapporto di trasmissione richiesto
Velocità operativa congiunta
Spazio di installazione disponibile
Peso totale dell'attuatore
Tensione di alimentazione
Interfaccia di comunicazione
Ciclo di lavoro e condizioni termiche
Requisiti di montaggio e integrazione meccanica
Questi fattori dovrebbero essere valutati insieme perché la modifica di un parametro può influenzare i requisiti per gli altri.
Ad esempio, aumentare il numero di articolazioni può rendere più importanti il peso e il volume complessivo. Una mano robotica ad alta precisione potrebbe porre maggiore enfasi sul feedback del codificatore e sulla precisione angolare, mentre un altro meccanismo potrebbe dare priorità alla densità di coppia o alla velocità di risposta.
Realizzazione di sistemi di movimento robotici più compatti
Lo sviluppo di robot altamente integrati sta spingendo la progettazione degli attuatori verso dimensioni più piccole senza abbandonare le prestazioni di output e di controllo. Un modulo di giunzione da 16 mm deve combinare la tecnologia del motore, la trasmissione, il rilevamento della posizione, l'elettronica e l'imballaggio meccanico in uno spazio molto limitato.
Con la sua precisione angolare di 0,02°, encoder magnetico assoluto, tecnologia di avvolgimento PCB HDI, rapporto di trasmissione 30:1 o 50:1, coppia continua fino a 200 mNm e peso di 24,3–26,1 g, l' attuatore per micro giunto da Φ16 mm è posizionato per applicazioni in cui le dimensioni compatte e il controllo preciso del giunto devono essere considerati insieme.
Per gli sviluppatori di robot che lavorano su mani abili e meccanismi robotici altamente integrati, la valutazione di queste specifiche nella fase di progettazione del sistema può aiutare a determinare se un modulo articolare in miniatura è adatto all’architettura di movimento richiesta.