 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Man mano che i sistemi robotici diventano più compatti, ci si aspetta che i loro attuatori congiunti forniscano una coppia di uscita più elevata senza richiedere uno spazio di installazione significativamente maggiore. Ciò crea un’importante sfida ingegneristica: il motore e la trasmissione devono funzionare all’interno di un volume limitato gestendo al contempo il calore generato durante il movimento e il mantenimento del carico.
La progettazione termica è particolarmente importante nei robot collaborativi e nei giunti robotici biomimetici, dove gli attuatori possono eseguire movimenti ripetuti, mantenere posizioni sotto carico e operare in strutture meccaniche relativamente chiuse. Anche quando un attuatore soddisfa le specifiche di coppia richieste, una gestione inadeguata del calore può comprometterne la stabilità operativa, la durata e l'affidabilità a lungo termine.
Per gli ingegneri che scelgono un attuatore con microgiunto da Φ25 mm , le prestazioni termiche dovrebbero quindi essere considerate insieme ai requisiti di coppia, peso, configurazione della trasmissione e controllo. Capire da dove proviene il calore e come si muove attraverso l'intero gruppo del giunto aiuta i progettisti a stabilire condizioni operative più realistiche ed evitare inutili stress termici.
Perché la gestione termica è importante nei giunti robotici a coppia elevata
Un attuatore elettrico converte l'energia elettrica in movimento meccanico, ma non tutta l'energia in ingresso diventa potenza in uscita utile. Parte dell'energia viene dissipata sotto forma di calore attraverso resistenza elettrica, perdite magnetiche, attrito meccanico e altre perdite operative.
In un giunto robotico, la generazione di calore può variare in modo significativo a seconda del movimento eseguito. Un giunto che accelera un carico, mantiene una posizione fissa o cambia ripetutamente direzione può essere sottoposto a diverse richieste elettriche e meccaniche.
Diversi fattori rendono la gestione termica particolarmente importante negli attuatori compatti e a coppia elevata.
Innanzitutto lo spazio disponibile per la dissipazione del calore è limitato. Un attuatore piccolo ha una superficie esterna inferiore rispetto a un gruppo motore più grande e la struttura meccanica circostante può limitare il flusso d'aria o il trasferimento diretto di calore.
In secondo luogo, i requisiti di coppia elevati possono aumentare le esigenze elettriche e meccaniche del sistema di azionamento. Il calore effettivamente generato dipende dalle caratteristiche del motore, dalla corrente, dalla velocità operativa, dall'efficienza della trasmissione e dalla strategia di controllo piuttosto che dalla sola coppia.
In terzo luogo, le articolazioni robotiche spesso operano in cicli di movimento ripetuti. Un singolo breve movimento potrebbe non causare un aumento significativo della temperatura, ma un funzionamento frequente con intervalli di raffreddamento insufficienti può portare ad un accumulo di calore.
Per questi motivi, le prestazioni termiche dovrebbero essere valutate in condizioni operative realistiche piuttosto che dedotte da un singolo valore di coppia.
Principali fonti di calore in un attuatore per giunto robotico
Comprendere le principali fonti di calore è il primo passo verso lo sviluppo di una progettazione termica efficace.
Perdite negli avvolgimenti del motore
La resistenza elettrica negli avvolgimenti del motore genera calore quando la corrente scorre attraverso i conduttori. Queste perdite sono comunemente chiamate perdite di rame e aumentano con la corrente.
In termini semplificati, le perdite negli avvolgimenti possono essere espresse come:
[P_{\mathrm{Cu}}=I^2R]
Dove (I) rappresenta la corrente dell'avvolgimento e (R) rappresenta la resistenza dell'avvolgimento.
Questa relazione spiega perché le condizioni operative ad alta corrente richiedono particolare attenzione. Un aumento della corrente può produrre un aumento sproporzionato del riscaldamento resistivo.
La temperatura effettiva dell'avvolgimento dipende anche dall'efficacia con cui il calore viene trasferito dal motore e da quanto tempo l'attuatore rimane sotto carico.
Perdite magnetiche ed elettromagnetiche
Il funzionamento del motore produce anche perdite associate ai cambiamenti dei campi magnetici e alle caratteristiche elettromagnetiche del motore. Queste possono includere perdite del nucleo e altre perdite elettromagnetiche, a seconda della struttura del motore e delle condizioni operative.
Un'architettura del motore a flusso assiale può fornire un approccio compatto alla generazione di coppia, ma il suo comportamento termico deve ancora essere valutato in base al design elettromagnetico specifico, ai materiali, alla configurazione dell'avvolgimento e alla velocità operativa.
Non si deve automaticamente presumere che un motore compatto abbia prestazioni termiche migliori semplicemente perché ha un'elevata densità di coppia.
Perdite di trasmissione meccanica
Il meccanismo di riduzione contribuisce anche alla generazione di calore. L'attrito tra i componenti meccanici, le perdite dei cuscinetti, le condizioni di lubrificazione e il carico della trasmissione possono influenzare la quantità di energia dissipata durante il funzionamento.
In un attuatore congiunto integrato, il calore proveniente dal motore e dalla trasmissione può accumularsi all'interno dello stesso alloggiamento. La progettazione termica dovrebbe pertanto considerare il modulo di azionamento completo invece di valutare il motore isolatamente.
In che modo la coppia continua influisce sulla progettazione termica
La coppia continua è una delle specifiche più importanti quando si valutano i requisiti termici di un giunto robotico.
A differenza di una richiesta di coppia di breve durata, la coppia continua si riferisce alla capacità operativa sostenuta nelle condizioni specificate dal produttore. Quando un attuatore supporta ripetutamente un carico o mantiene una posizione articolare, il motore potrebbe subire un flusso di corrente prolungato e una generazione continua di calore.
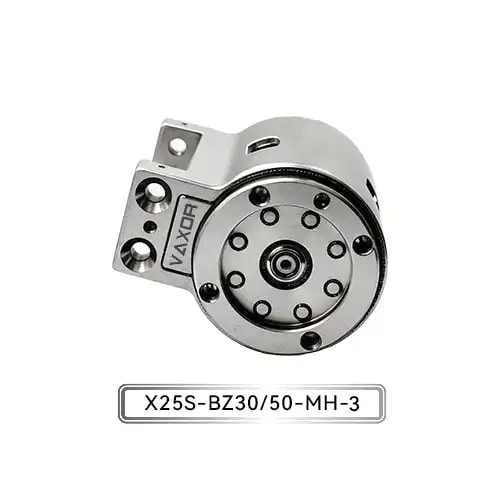
L' attuatore con micro giunto da Φ25 mm offre una coppia continua fino a 1150 mNm e una coppia iniziale fino a 1800 mNm. Queste due specifiche descrivono condizioni operative diverse e dovrebbero essere considerate separatamente durante la valutazione termica.
La valutazione della coppia continua è particolarmente rilevante quando si determina se un attuatore può supportare il normale carico di lavoro di un robot per un periodo prolungato.
La coppia iniziale non deve essere trattata automaticamente come un limite operativo continuo o di picco. La sua durata applicabile, i requisiti attuali e le condizioni di prova devono essere confermati con il produttore prima di essere utilizzati per definire un involucro operativo termico.
Per i progettisti di sistemi, è necessario affrontare diverse domande:
Per quanto tempo il giunto funziona sotto carico sostenuto?
Con quale frequenza l'attuatore accelera o decelera?
Il giunto deve sostenere un carico mentre il motore rimane energizzato?
Quanto tempo è disponibile tra i cicli operativi?
L'attuatore funziona all'interno di una struttura chiusa?
Quali sono la temperatura ambiente e le condizioni di raffreddamento?
Questi fattori aiutano a stabilire se l'attuatore selezionato può mantenere le prestazioni richieste senza superare i limiti termici.
Sfide di progettazione termica nelle strutture compatte di attuatori
I giunti robotici compatti spesso combinano il motore, il meccanismo di riduzione, l'encoder e i componenti elettrici associati in uno spazio di installazione limitato. Questa integrazione riduce lo spazio richiesto dall’intero robot, ma crea anche vincoli di progettazione termica.
Area di dissipazione del calore limitata
Una superficie esterna più piccola può limitare la quantità di calore trasferito dall'attuatore all'ambiente circostante. Se l'attuatore è installato all'interno di un alloggiamento del giunto ermeticamente chiuso, anche la convezione naturale potrebbe essere limitata.
I progettisti dovrebbero esaminare se la struttura circostante può fornire un percorso efficace per il trasferimento di calore. L'interfaccia di montaggio, i materiali dell'alloggiamento, le superfici di contatto e i componenti vicini possono tutti influenzare il comportamento termico dell'assieme.
Scambio termico tra componenti integrati
Quando il motore e il meccanismo di riduzione sono installati vicini, il calore generato in un componente può influenzare la temperatura di un altro.
Ad esempio, il calore del motore può essere trasferito attraverso l'alloggiamento o i collegamenti meccanici ai componenti di trasmissione vicini. La distribuzione della temperatura risultante dipende dai materiali, dalla geometria, dalla resistenza di contatto e dalle condizioni operative.
Ciò è particolarmente rilevante quando il modulo di giunzione è installato all'interno di un braccio robotico con ventilazione limitata.
Effetti termici sui dispositivi elettronici vicini
Anche codificatori, circuiti di comunicazione e altri componenti elettronici hanno requisiti di temperatura operativa. Anche se il motore stesso rimane entro l'intervallo di temperatura consentito, l'accumulo di calore attorno all'elettronica di controllo può influire sull'affidabilità del sistema.
Una valutazione termica completa dovrebbe quindi considerare le condizioni di temperatura di tutti i componenti integrati, non solo dell'avvolgimento del motore.
Misure pratiche di progettazione termica per sistemi di giunti robotici
La gestione termica non richiede sempre un sistema di raffreddamento separato. In molte applicazioni robotiche compatte, i miglioramenti al layout meccanico e alla strategia operativa possono aiutare a gestire il calore in modo più efficace.
1. Stabilire un profilo di carico realistico
Inizia identificando l'effettiva sequenza di movimento del robot. Registrare il carico previsto, la posizione articolare, l'accelerazione, la durata operativa e gli intervalli di riposo.
Un giunto che esegue movimenti occasionali ad alto carico può avere requisiti termici diversi da uno che funziona continuamente con un carico moderato. Il ciclo di lavoro dovrebbe riflettere l'applicazione reale piuttosto che una sequenza di test idealizzata.
2. Migliorare il percorso di trasferimento del calore
La struttura di montaggio dell'attuatore può influenzare il modo in cui il calore si allontana dal modulo convertitore. I progettisti dovrebbero valutare la conduttività termica dei materiali adiacenti, la qualità del contatto meccanico e se l'alloggiamento fornisce un percorso utile per la dissipazione del calore.
Ove appropriato, i componenti strutturali del robot possono essere considerati parte della progettazione termica complessiva.
3. Evitare la domanda attuale non necessaria
Il sistema di controllo deve essere configurato in base ai reali requisiti di coppia del giunto. Una domanda di corrente eccessiva può aumentare le perdite degli avvolgimenti e creare ulteriore stress termico.
Profili di movimento, impostazioni di accelerazione e limiti di corrente appropriati possono aiutare a impedire il funzionamento dell'attuatore in condizioni inutilmente impegnative.
4. Valutare le strategie di partecipazione
Alcuni giunti robotici devono mantenere una posizione per periodi prolungati. A seconda della progettazione del motore e del controllo, il mantenimento di un carico può continuare a generare perdite elettriche.
Gli ingegneri dovrebbero valutare se l'applicazione richiede un mantenimento energico continuo o se la progettazione meccanica e la strategia di controllo possono ridurre il tempo trascorso in condizioni di mantenimento ad alta corrente.
5. Verificare il progetto tramite test
I calcoli termici forniscono indicazioni utili, ma i test sono necessari per confermare le prestazioni nell'assieme reale.
Le misurazioni della temperatura devono essere effettuate in condizioni operative rappresentative, inclusi cicli di movimento ripetuti, carico sostenuto e l'ambiente ambientale previsto. Laddove la misurazione diretta dei componenti interni non sia praticabile, è necessario utilizzare metodi di prova appropriati e dati del produttore per valutare le condizioni termiche interne.
Valutazione dell'attuatore con microgiunto da Φ25 mm in applicazioni termiche
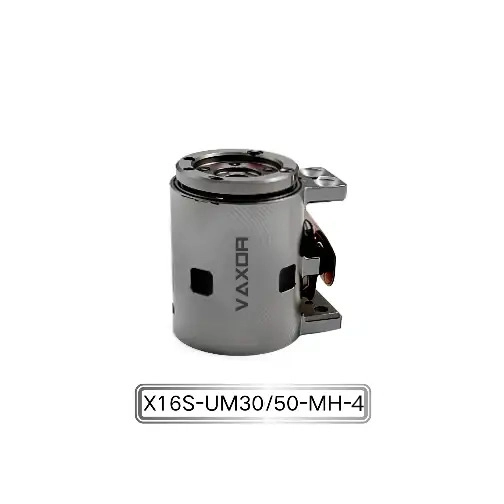
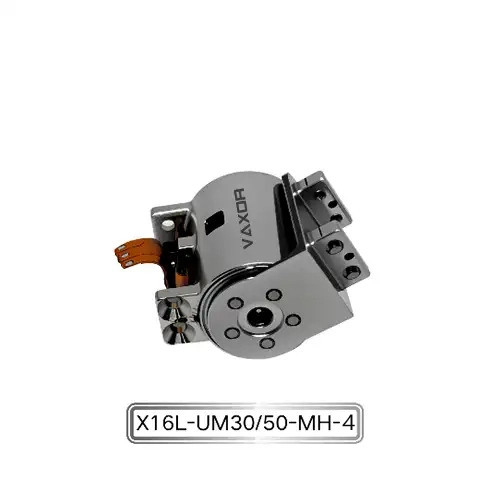
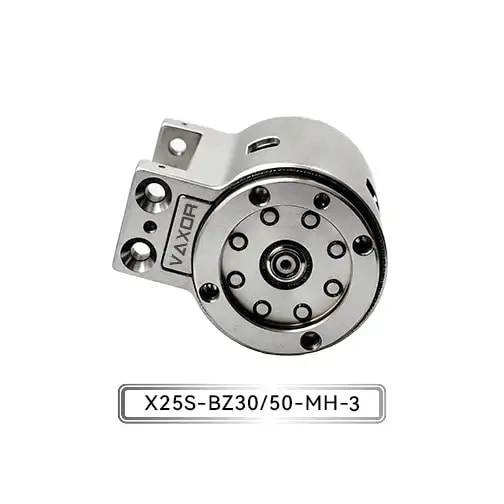
L' attuatore con micro giunto da Φ25 mm integra un motore a flusso assiale, un riduttore cicloidale miniaturizzato e un encoder senza contatto. Questa configurazione ha lo scopo di bilanciare precisione, capacità di carico e costi per applicazioni come robot collaborativi e giunti biomimetici.
Le sue specifiche pubblicate includono:
| Parametro | Specifica |
|---|---|
| Modello | X25S-UZ/BZ30/50-MH-3 |
| Voltaggio | 12-18 V |
| Rapporto di trasmissione | 30/50 |
| Coppia continua | Fino a 1150 mNm |
| Coppia iniziale | Fino a 1800 mNm |
| Codificatore | Encoder magnetico assoluto |
| Comunicazione | PUÒ FD |
| Peso | 93–103 g |
Per la progettazione termica, la specifica della coppia continua fornisce un riferimento utile per valutare i requisiti meccanici sostenuti. Tuttavia, la temperatura operativa effettiva dipenderà anche dalla corrente, dalla velocità, dal profilo di carico, dall'installazione e dalle condizioni di raffreddamento.
Le configurazioni di riduzione 30:1 e 50:1 devono essere valutate in base ai requisiti di velocità e coppia di uscita dell'applicazione. Differenti configurazioni di trasmissione possono modificare il punto di funzionamento del motore e la distribuzione delle perdite meccaniche, pertanto è necessario verificare il comportamento termico per la versione selezionata.
L'encoder magnetico assoluto fornisce un feedback di posizione, mentre CAN FD supporta la comunicazione con un sistema di controllo robotico compatibile. Queste funzionalità contribuiscono all'integrazione del sistema, ma non sostituiscono la necessità di monitoraggio termico e verifica dei limiti operativi.
Convalida termica prima della produzione di massa
Per i produttori che sviluppano giunti robotici, la validazione termica dovrebbe essere inclusa nelle prime fasi del processo di progettazione.
Un'utile procedura di validazione inizia con la definizione del carico previsto e del profilo di movimento. L'attuatore può quindi essere testato in condizioni operative rappresentative monitorando le temperature rilevanti e verificando se le sue prestazioni rimangono stabili.
I test dovrebbero considerare il funzionamento continuo, l'accelerazione ripetuta, il mantenimento del carico e intervalli di raffreddamento realistici. Dovrebbe essere valutato anche l'assemblaggio completo del giunto poiché la struttura di montaggio e l'involucro potrebbero influire sulla dissipazione del calore.
Per le applicazioni che coinvolgono più attuatori, i test dovrebbero riflettere le condizioni operative combinate del robot. Diversi giunti che si muovono simultaneamente possono creare diverse richieste di potenza e termiche testando ciascun attuatore in modo indipendente.
I risultati possono essere utilizzati per perfezionare la strategia di controllo, l'installazione meccanica e i limiti operativi prima che il progetto passi alla produzione pilota o alla produzione in lotti.
Sviluppo di soluzioni di azionamento compatte con VAXOR
Fondata nel 2024 e con sede a Suzhou, in Cina, VAXOR sviluppa attuatori microgiunti e motori coreless ultramicro per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti.
Il suo team multidisciplinare combina competenze nella progettazione di motori, produzione di precisione, progettazione strutturale, controllo della robotica e produzione intelligente. L'azienda si concentra sull'implementazione ingegneristica, con esperienza nella convalida del prototipo, nella produzione pilota e nella consegna in batch.
La roadmap tecnologica di VAXOR comprende motori a flusso assiale, avvolgimento PCB/FPCB, progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati. Queste tecnologie supportano lo sviluppo di soluzioni di azionamento compatte con elevata densità di coppia, risposta rapida e prestazioni di produzione costanti.
Per i giunti robotici a coppia elevata, è necessario considerare la progettazione termica insieme alla coppia erogata, all'integrazione meccanica e ai requisiti di controllo. Valutando il ciclo operativo completo e convalidando il sistema assemblato in condizioni realistiche, gli ingegneri possono prendere decisioni più informate sulla selezione dell'attuatore e sul funzionamento a lungo termine.
L'attuatore per micro giunti da Φ25 mm fornisce un'opzione di azionamento compatta per robot collaborativi e giunti biomimetici. La sua capacità di coppia continua, la trasmissione integrata e il feedback di posizione lo rendono adatto alle applicazioni in cui la capacità di carico e lo spazio di installazione devono essere bilanciati. In definitiva, una gestione termica efficace dipende non solo dall’attuatore stesso, ma anche dal modo in cui motore, trasmissione, sistema di controllo e struttura del robot interagiscono.