 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Nei sistemi robotici compatti, la scelta dell'attuatore non riguarda semplicemente la scelta di un motore con la coppia nominale più elevata. Un giunto robotico deve generare una forza sufficiente per iniziare a muoversi, accelerare un meccanismo collegato, gestire cambiamenti temporanei di carico e mantenere un funzionamento stabile per un periodo prolungato. Questi requisiti impongono requisiti diversi all'attuatore, in particolare quando lo spazio di installazione e il peso sono limitati.
Una sfida comune nella progettazione di giunti robotici in miniatura è il bilanciamento della coppia continua e della coppia di picco. Un attuatore può fornire una coppia iniziale relativamente elevata, ma ciò non significa necessariamente che possa mantenere la stessa potenza durante un funzionamento prolungato. Comprendere questa distinzione è importante quando si progettano mani robotiche, meccanismi a più gradi di libertà e sistemi robotici altamente integrati.
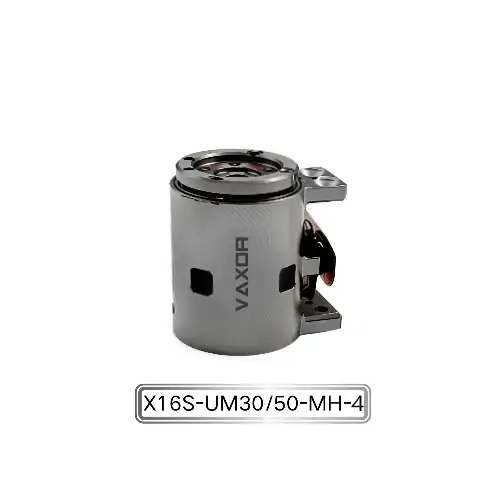
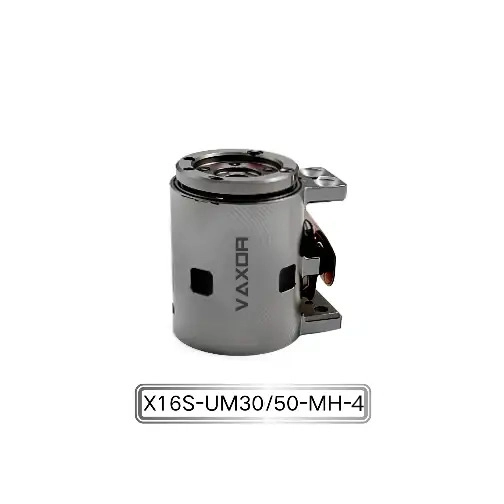
L' attuatore con micro giunto da Φ16 mm è progettato per applicazioni in cui dimensioni compatte, coppia erogata e controllo preciso del movimento devono lavorare insieme. Con una coppia continua fino a 200 mNm e una coppia iniziale fino a 400 mNm, fornisce un esempio pratico di come è possibile soddisfare diversi requisiti di coppia all'interno di un modulo di giunzione in miniatura.
Coppia continua e coppia di picco: qual è la differenza?
La coppia continua e la coppia di picco descrivono due diversi aspetti delle prestazioni dell'attuatore.
La coppia continua si riferisce alla coppia che un attuatore può mantenere in condizioni operative specificate senza superare i limiti termici e meccanici consentiti. È particolarmente importante per le applicazioni che comportano movimenti sostenuti, mantenimento di carichi o operazioni ripetute per periodi prolungati.
La coppia di picco si riferisce a un livello di coppia più elevato che un attuatore può fornire per una durata limitata o in condizioni transitorie specificate. È utile quando un giunto robotico necessita di forza aggiuntiva durante l'avvio, l'accelerazione, la resistenza temporanea o i cambiamenti di carico di breve durata.
Ad esempio, considera un dito robotico che deve chiudersi attorno a un oggetto. L'attuatore potrebbe inizialmente richiedere una coppia aggiuntiva per superare la resistenza meccanica e iniziare il movimento. Una volta che il dito raggiunge la posizione target, la coppia richiesta può diminuire, a seconda della forza di presa e della progettazione meccanica.
In questa situazione, la coppia di picco supporta richieste di breve durata, mentre la coppia continua determina se l'attuatore può sostenere l'operazione richiesta entro i suoi limiti termici.
Queste due specifiche dovrebbero pertanto essere valutate insieme piuttosto che trattate come indicatori di prestazione intercambiabili.
Perché gli attuatori robotici compatti necessitano di un design a coppia bilanciata
Negli attuatori industriali più grandi, i progettisti possono avere maggiore flessibilità per aumentare le dimensioni del motore, utilizzare riduttori più grandi o aggiungere strutture di raffreddamento quando è richiesta una coppia aggiuntiva.
I giunti robotici compatti hanno molto meno spazio per queste regolazioni. I loro attuatori devono adattarsi a spazi di installazione ristretti soddisfacendo al tempo stesso i requisiti di peso, forza di uscita, risposta e affidabilità operativa.
Diversi fattori rendono il bilanciamento della coppia particolarmente importante.
Spazio di installazione limitato
Le mani robotiche e i meccanismi articolari compatti spesso contengono più attuatori posizionati uno vicino all'altro. Aumentare le dimensioni dell'attuatore per ottenere una coppia più elevata può interferire con i giunti adiacenti, i componenti strutturali o il cablaggio interno.
La sfida è generare una produzione sufficiente entro l’involucro meccanico disponibile.
Vincoli termici
Le perdite del motore generano calore durante il funzionamento. La coppia continua è strettamente correlata alla capacità dell'attuatore di gestire questo calore nel tempo.
Se un attuatore viene utilizzato ripetutamente vicino o oltre i limiti termici, la temperatura dell'avvolgimento può aumentare e influenzare le prestazioni, la durata dell'isolamento e l'affidabilità a lungo termine.
Una coppia di picco più elevata non elimina la necessità di un'adeguata gestione termica.
Distribuzione del peso
L'aggiunta di massa a una mano robotica o a un giunto mobile può aumentare il carico che l'intero meccanismo deve gestire.
Nei sistemi multi-giunto il peso dei singoli attuatori si accumula. Giunti più pesanti possono anche aumentare l'inerzia delle strutture in movimento, influenzando l'accelerazione, la decelerazione e i requisiti di controllo.
Un attuatore adatto dovrebbe quindi fornire una coppia sufficiente senza introdurre massa inutile.
Come determinare la coppia continua richiesta
Il primo passo nella selezione dell'attuatore è comprendere le effettive condizioni di carico del meccanismo robotico.
I requisiti di coppia continua dipendono da diverse variabili, tra cui la struttura meccanica, la distribuzione del carico, il rapporto di trasmissione, il profilo di movimento e il ciclo operativo.
Per un giunto rotante, la coppia richiesta può includere contributi provenienti da:
Carichi esterni agenti sul giunto.
Gravità agente su componenti in movimento.
Attrito nei cuscinetti e nei meccanismi di trasmissione.
Forze d'inerzia durante l'accelerazione.
Resistenza aggiuntiva da meccanismi collegati.
Questi carichi non rimangono necessariamente costanti durante tutto il ciclo di movimento.
Ad esempio, un dito robotico può richiedere una coppia relativamente piccola durante il movimento senza carico, ma una coppia sostanzialmente maggiore quando si tiene un oggetto. Un braccio robotico compatto può subire carichi articolari diversi a seconda della sua posizione e della distribuzione della massa del carico utile.
Gli ingegneri dovrebbero valutare le condizioni operative prolungate più impegnative anziché fare affidamento solo sul carico massimo riscontrato durante un breve movimento.
È anche importante considerare le condizioni di uscita specificate dell'attuatore. I valori di coppia devono essere interpretati insieme alle caratteristiche di velocità, tensione, temperatura, ciclo di lavoro e trasmissione.
Quando la coppia di picco diventa importante?
La coppia di picco è particolarmente rilevante durante i movimenti dinamici e le variazioni temporanee del carico.
Avvio e sgancio: un giunto può richiedere una coppia aggiuntiva per superare l'attrito statico e iniziare a muoversi, soprattutto quando i componenti meccanici sono sotto carico.
Accelerazione: i rapidi cambiamenti della velocità angolare richiedono una coppia per accelerare la massa in movimento. La quantità richiesta dipende dall'inerzia rotazionale e dall'accelerazione desiderata.
Presa di oggetti: nelle mani robotiche, l'attuatore può incontrare una resistenza temporanea quando un dito entra in contatto con un oggetto. Potrebbe essere necessaria una coppia aggiuntiva per ottenere la forza di presa prevista.
Disturbi esterni: contatti imprevisti o cambiamenti nella resistenza meccanica possono creare aumenti di breve durata nella richiesta di coppia.
Tuttavia, la coppia di picco non deve essere trattata come un obiettivo operativo permanente. Il funzionamento ripetuto a coppia elevata può aumentare il riscaldamento e lo stress meccanico. Gli ingegneri dovrebbero verificare la durata, la frequenza e le condizioni operative consentite associate alle specifiche di coppia di picco del produttore.
Un sistema ben progettato utilizza la coppia di picco ove necessario mantenendo il normale funzionamento entro la capacità continua dell'attuatore.
Valutazione di un attuatore con microgiunto da Φ16 mm per applicazioni robotiche
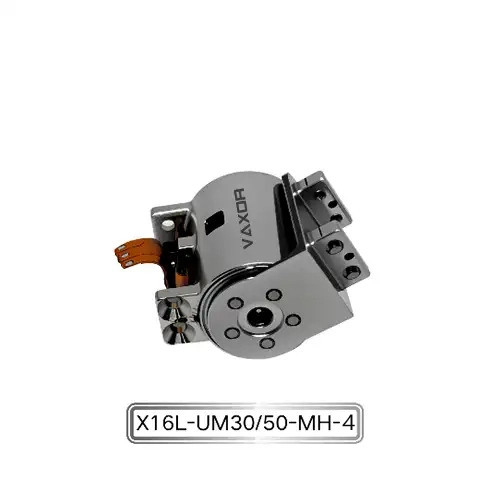
L' attuatore microgiunto Φ16mm di VAXOR è sviluppato per applicazioni robotiche altamente integrate che richiedono dimensioni compatte e movimento articolare controllato.
La designazione del modello è X16S/L-UM30/50-MH-4, con le seguenti specifiche tecniche:
| Parametro | Specifica |
|---|---|
| Modello | X16S/L-UM30/50-MH-4 |
| Voltaggio | 12V/24V |
| Rapporto di trasmissione | 30:1 / 50:1 |
| Coppia continua | Fino a 200 mNm |
| Coppia iniziale | Fino a 400 mNm |
| Codificatore | Encoder magnetico assoluto |
| Comunicazione | SPI |
| Peso | 24,3–26,1 g |
| Precisione angolare | Fino a 0,02° |
La combinazione di valori di coppia continua e iniziale fornisce flessibilità per i meccanismi robotici che sperimentano diverse condizioni di carico durante il funzionamento.
La coppia massima continua di 200 mNm fornisce un riferimento per valutare i requisiti di uscita sostenuti, mentre la coppia iniziale fino a 400 mNm indica capacità di uscita aggiuntiva nelle condizioni operative applicabili.
I due rapporti di trasmissione disponibili, 30:1 e 50:1, forniscono anche opzioni di configurazione per diverse esigenze di movimento. La scelta appropriata dipende dalla velocità di uscita, dalla coppia, dall'efficienza della trasmissione e dalla risposta dinamica richieste.
Per le applicazioni in cui il peso rappresenta un vincolo di progettazione importante, il peso di 24,3–26,1 g del modulo rappresenta un'altra considerazione importante. Consente ai progettisti di sistemi di valutare il posizionamento dell'attuatore e la massa complessiva del giunto durante lo sviluppo di strutture robotiche multiasse.
Come il rapporto di trasmissione influenza la coppia e la risposta al movimento
Il rapporto di trasmissione è un fattore importante quando si bilancia la coppia continua e di picco.
In generale, un rapporto di riduzione più elevato aumenta la coppia disponibile in uscita riducendo la velocità in uscita, in base all'efficienza della trasmissione e alle caratteristiche operative del motore.
Una configurazione 30:1 può essere adatta quando l'applicazione richiede un diverso equilibrio di velocità e coppia rispetto a una configurazione 50:1. Tuttavia, il rapporto più elevato non dovrebbe essere automaticamente considerato l’opzione migliore.
La scelta finale dipende dal profilo di movimento e dal carico meccanico.
Ad esempio, un dito robotico progettato per un movimento relativamente veloce può avere requisiti diversi da un giunto destinato a fornire una forza di uscita maggiore a una velocità inferiore.
Gli ingegneri dovrebbero considerare:
Velocità angolare congiunta richiesta.
Carichi previsti continui e transitori.
Requisiti di accelerazione e decelerazione.
Efficienza della trasmissione.
Gioco meccanico e requisiti di posizionamento.
Controllo disponibile e risorse energetiche.
Il rapporto di trasmissione dovrebbe essere selezionato come parte del progetto completo dell'attuatore e del meccanismo piuttosto che in base solo ai valori di coppia.
Il ruolo del feedback e del controllo nella gestione della coppia
Le specifiche meccaniche sono solo una parte delle prestazioni dell'attuatore. Il sistema di controllo determina anche l'efficacia con cui viene utilizzata la coppia disponibile.
L'attuatore con micro giunto da Φ16 mm integra un encoder magnetico assoluto e supporta la comunicazione SPI, fornendo una base di feedback e interfaccia per sistemi di controllo robotici compatti.
Un encoder assoluto fornisce informazioni sulla posizione riferite ad una posizione angolare definita. Ciò può supportare il feedback della posizione congiunta, il coordinamento del movimento e l'inizializzazione del sistema, a seconda dell'implementazione dell'encoder e della progettazione del controller.
Per la gestione della coppia, il feedback della posizione può aiutare il sistema di controllo a monitorare il movimento e a regolare i comandi del motore in base alla traiettoria desiderata.
In una mano robotica, ad esempio, il controller può utilizzare il feedback della posizione per coordinare diverse articolazioni durante il movimento delle dita. Quando il dito incontra un oggetto, il sistema può adattare la propria strategia di movimento in base all'architettura di rilevamento e controllo disponibile.
È importante distinguere il feedback di posizione dalla misurazione diretta della coppia. Un encoder magnetico assoluto misura la posizione angolare; non fornisce in modo indipendente una misurazione diretta della coppia in uscita. Un controllo accurato della coppia può richiedere ulteriori stime basate sulla corrente, modellazione meccanica o sensori di forza e coppia, a seconda dell'applicazione.
Considerazioni pratiche sulla progettazione per un funzionamento affidabile
Prima di integrare un attuatore compatto in un sistema robotico, gli ingegneri dovrebbero valutare una coppia superiore alla sua coppia massima.
Innanzitutto, stabilire il carico operativo normale e identificare il carico massimo di breve durata. Ciò aiuta a determinare se la coppia continua è sufficiente e se è necessaria una coppia di picco durante le fasi specifiche del movimento.
In secondo luogo, definire il ciclo operativo. Un attuatore utilizzato in modo intermittente può presentare condizioni termiche diverse rispetto a uno che funziona in modo continuo o che esegue frequenti movimenti a coppia elevata.
In terzo luogo, valutare la trasmissione meccanica e la struttura di montaggio. Un allineamento inadeguato, un attrito eccessivo e una disposizione dei cuscinetti inadeguata possono aumentare la coppia richiesta dall'attuatore.
In quarto luogo, verificare l'alimentazione e l'elettronica di comando. Le configurazioni a 12 V e 24 V devono essere abbinate al driver del motore e al sistema elettrico appropriati. È inoltre necessario considerare la capacità di corrente, il cablaggio e le condizioni termiche.
Infine, condurre test con carichi rappresentativi. Il comportamento all'avvio, il funzionamento prolungato, l'accelerazione ripetuta e le variazioni di temperatura dovrebbero essere tutti valutati prima di finalizzare la configurazione dell'attuatore.
Questi passaggi aiutano a garantire che l'attuatore selezionato funzioni entro l'intervallo di prestazioni previsto anziché fare affidamento solo sulle specifiche di picco.
L'approccio di VAXOR alla tecnologia del movimento compatto
Fondata nel 2024 e con sede a Suzhou, in Cina, VAXOR sviluppa attuatori microgiunti e motori coreless ultramicro per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti.
L'azienda si concentra su sistemi di azionamento compatti che combinano progettazione del motore, meccanismi di trasmissione miniaturizzati, produzione di precisione e requisiti di controllo del movimento.
La sua roadmap tecnologica incorpora la tecnologia dei motori a flusso assiale, avvolgimento PCB/FPCB, progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati. Queste tecnologie sono destinate ad affrontare le sfide ingegneristiche associate allo spazio di installazione limitato, all'elevata densità di coppia, alla risposta rapida e alla coerenza della produzione.
VAXOR è supportato da un team multidisciplinare con esperienza nella progettazione di motori, produzione di precisione, ingegneria strutturale, controllo della robotica e produzione intelligente.
Il team ha anche esperienza nella convalida dei prototipi, nella produzione pilota e nella produzione in batch. Questa combinazione di sviluppo tecnico e implementazione ingegneristica è importante per i prodotti a microazionamento, dove un progetto non deve solo dimostrare le prestazioni richieste ma anche raggiungere una qualità di produzione costante.
Attraverso la sua attenzione a soluzioni di movimento compatte e integrate, VAXOR serve aziende di robotica, imprese tecnologiche e istituti di ricerca che sviluppano apparecchiature intelligenti di prossima generazione.
Conclusione
Il bilanciamento della coppia continua e di picco è essenziale nella scelta degli attuatori per sistemi robotici compatti. La coppia continua determina la capacità di uscita sostenuta dell'attuatore, mentre la coppia di picco fornisce capacità aggiuntiva per richieste temporanee come avvio, accelerazione e presa.
Nessuna delle due specifiche dovrebbe essere considerata in modo indipendente. La scelta effettiva deve tenere conto dei cicli operativi, delle condizioni termiche, del rapporto di trasmissione, dei carichi meccanici e dei requisiti di controllo.
L' attuatore con micro giunto da Φ16 mm offre una coppia continua fino a 200 mNm e una coppia iniziale fino a 400 mNm in un modulo leggero da 24,3–26,1 g. In combinazione con le opzioni di rapporto di trasmissione 30:1 e 50:1, un encoder magnetico assoluto e la comunicazione SPI, fornisce una soluzione di movimento compatta per mani abili e sistemi robotici altamente integrati.
Concentrandosi sulla tecnologia dei microazionamenti e sullo sviluppo orientato all'ingegneria, VAXOR continua a sviluppare soluzioni di attuatori compatti per la robotica e altre applicazioni di movimento di precisione in cui i requisiti di coppia, peso e integrazione devono essere considerati insieme.