 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Per i giunti robotici compatti, la riduzione delle dimensioni dell’attuatore è solo una parte della sfida ingegneristica. Il motore, il meccanismo di riduzione, l'encoder, l'interfaccia di comunicazione e i componenti strutturali devono funzionare tutti in uno spazio molto limitato senza sacrificare coppia, precisione di posizionamento o velocità di risposta. Ciò è particolarmente importante nei robot collaborativi e nei giunti biomimetici, dove ogni grammo e ogni millimetro possono influenzare la progettazione meccanica complessiva.
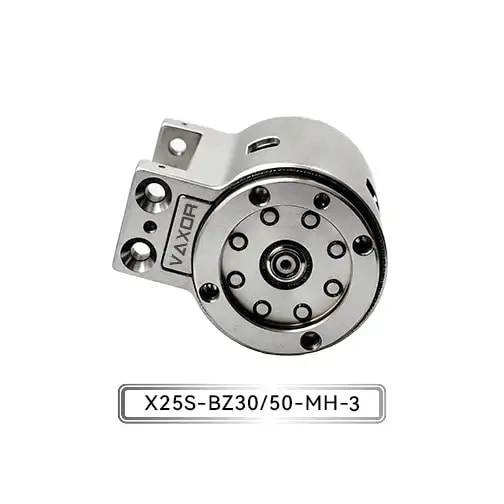
È qui che diventa tecnicamente interessante la combinazione di un motore a flusso assiale e di un riduttore cicloidale in miniatura. Invece di trattare il motore e il riduttore come componenti separati, questa architettura integra i principali elementi di movimento in un modulo congiunto compatto. L' attuatore con micro giunto da Φ25 mm di VAXOR applica questo approccio per ottenere fino a 1150 mNm di coppia continua e fino a 1800 mNm di coppia iniziale in un attuatore compatto che pesa 93–103 g.
Perché l'architettura del flusso assiale è importante in un giunto compatto
Le architetture dei motori tradizionali possono diventare difficili da confezionare quando un giunto robotico richiede sia una coppia elevata che un ingombro complessivo ridotto. Un motore a flusso assiale utilizza una disposizione elettromagnetica diversa, con il flusso magnetico che viaggia principalmente lungo la direzione assiale del motore.
Per un attuatore con microgiunto, questa architettura offre l'opportunità di utilizzare lo spazio interno disponibile in modo più efficiente. L’obiettivo non è semplicemente quello di rendere il motore più piccolo. Serve ad aumentare la quantità di coppia utilizzabile che può essere generata all'interno di un inviluppo meccanico limitato.
L'attuatore con micro giunto da Φ25 mm combina la tecnologia del motore a flusso assiale con un design elettromagnetico ottimizzato. Ciò consente all'attuatore di concentrarsi sulla densità di coppia mantenendo la forma compatta richiesta per applicazioni quali dita robotiche, giunti robotici collaborativi compatti e meccanismi biomimetici.
Per i progettisti, la densità di coppia è spesso più significativa della sola dimensione del motore. Un piccolo attuatore che non è in grado di generare una coppia sufficiente può richiedere stadi meccanici aggiuntivi o un sistema di trasmissione più grande, aumentando sia le dimensioni che il peso del sistema.
Cosa aggiunge il riduttore cicloidale in miniatura
Il motore è solo una parte del sistema di movimento. Un giunto robotico normalmente richiede una coppia di uscita sostanzialmente maggiore di quella che il motore può fornire direttamente, rendendo essenziale un meccanismo di riduzione.
Il riduttore cicloidale miniaturizzato utilizzato in questo attuatore fornisce due rapporti di trasmissione disponibili: 30:1 e 50:1. Questi rapporti consentono di configurare la stessa piattaforma di attuatore di base per diversi requisiti di coppia e velocità.
Un rapporto di riduzione più basso può essere preso in considerazione quando l'applicazione richiede una maggiore velocità di uscita, mentre un rapporto più alto può fornire una maggiore moltiplicazione della coppia meccanica. La scelta appropriata dipende dal carico del giunto, dalla velocità angolare richiesta, dal profilo di accelerazione e dal campo operativo disponibile del motore.
Ciò è particolarmente utile nei giunti robotici perché assi diversi possono avere requisiti meccanici molto diversi. Un giunto responsabile di un movimento relativamente veloce può avere priorità diverse da uno che deve sostenere un carico esterno più elevato.
Integrando il meccanismo di riduzione nell'attuatore anziché trattare il cambio come un componente esterno separato, il modulo di movimento complessivo può rimanere più compatto e più facile da integrare nella struttura meccanica del robot.
30:1 vs 50:1: scelta del rapporto di riduzione
La piattaforma X25S-UZ/BZ30/50-MH-3 offre opzioni di riduzione 30:1 e 50:1.
La configurazione 30:1 può essere adatta quando i progettisti necessitano di un equilibrio tra coppia di uscita e velocità di rotazione. Fornisce una sostanziale moltiplicazione della coppia pur mantenendo un livello di riduzione relativamente basso.
La configurazione 50:1 pone maggiore enfasi sulla coppia in uscita e sul movimento controllato del giunto. Può essere più appropriato per i meccanismi in cui una maggiore moltiplicazione della coppia è più importante della velocità massima di uscita.
La decisione non dovrebbe essere presa solo dal rapporto di trasmissione. I progettisti devono inoltre considerare il ciclo di lavoro del giunto, le caratteristiche di carico, i requisiti di accelerazione, la strategia di controllo del motore e l'inerzia meccanica.
Questo è uno dei motivi per cui una piattaforma di attuatori integrata può semplificare lo sviluppo. Invece di riprogettare il giunto completo attorno a diverse combinazioni di motore e riduttore, gli ingegneri possono valutare diverse configurazioni all’interno di un’architettura di attuatore definita.
Coppia continua di 1150 mNm e coppia iniziale di 1800 mNm
Le specifiche di coppia devono essere interpretate in base al modo in cui funzionerà effettivamente l'attuatore.
L'attuatore microgiunto da Φ25 mm fornisce una coppia continua fino a 1150 mNm, mentre la sua coppia iniziale può raggiungere fino a 1800 mNm. Queste due figure descrivono condizioni operative diverse e non devono essere trattate come intercambiabili.
La coppia continua è particolarmente importante per le applicazioni in cui il giunto deve funzionare ripetutamente o mantenere carichi meccanici durante il normale funzionamento. Si tratta quindi di un parametro chiave nella valutazione dell'attuatore per giunti robotici con movimento sostenuto o ripetuto.
La coppia iniziale, invece, è rilevante quando l'attuatore deve produrre un livello di coppia più elevato durante il movimento di breve durata o le condizioni di avvio. Ciò può avere importanza durante l'accelerazione, i cambiamenti di carico o altre condizioni operative transitorie.
Per gli sviluppatori di robot, osservare entrambi i valori fornisce un quadro più utile della capacità operativa dell'attuatore rispetto a considerare un singolo numero di coppia massima.
Encoder magnetico assoluto per il feedback della posizione del giunto
Un attuatore compatto necessita anche di un feedback accurato. Senza informazioni affidabili sulla posizione, il controller del robot non è in grado di determinare in modo efficace la posizione angolare effettiva del giunto.
L'attuatore utilizza un encoder magnetico assoluto. A differenza di un motore di base senza feedback di posizione integrato, un encoder assoluto fornisce informazioni sulla posizione che possono essere utilizzate dal sistema di controllo per determinare lo stato angolare del giunto.
La struttura senza contatto è rilevante anche per la progettazione di attuatori compatti. Il rilevamento magnetico non richiede il contatto fisico tra gli elementi di rilevamento, il che può contribuire a supportare un'architettura di feedback compatta e integrata.
Per le applicazioni robotiche, l'integrazione dell'encoder è particolarmente importante perché l'attuatore fa parte di un sistema di movimento ad anello chiuso. Il motore produce coppia, il riduttore converte tale coppia in uscita congiunta e l'encoder fornisce feedback che consente al controller di regolare il movimento risultante.
Perché CAN FD è rilevante per l'integrazione dei giunti robotici
Le prestazioni meccaniche sono solo una parte del problema di integrazione. I moderni giunti robotici necessitano anche di una pratica interfaccia di comunicazione per lo scambio di dati di controllo e feedback con l'architettura di controllo del robot.
L' attuatore microgiunto da Φ25 mm utilizza la comunicazione CAN FD. CAN FD estende le capacità della comunicazione CAN tradizionale supportando carichi utili di dati più grandi e velocità di dati più elevate in condizioni di rete adeguate.
Per un sistema robotico contenente più attuatori, l'interfaccia di comunicazione diventa sempre più importante. Gli ingegneri devono coordinare comandi congiunti, feedback sulla posizione, informazioni sullo stato e altri dati di controllo in tutto il sistema.
CAN FD può quindi essere particolarmente rilevante per le architetture robotiche distribuite in cui diversi attuatori compatti comunicano all'interno della stessa rete di controllo.
93–103 g Peso e impatto sulla progettazione del robot
Con 93–103 g, l'attuatore è progettato per applicazioni in cui è necessario controllare la massa dell'attuatore insieme all'uscita della coppia.
Il peso diventa particolarmente significativo nei sistemi robotici articolati. Un attuatore montato più lontano dal corpo principale del robot può contribuire al carico necessario per lo spostamento dei giunti a monte. Una massa aggiuntiva dell'attuatore può quindi influenzare i requisiti meccanici di altri giunti.
Ciò rende la relazione tra il peso dell'attuatore e la coppia di uscita un'importante considerazione di progettazione.
Un attuatore compatto che fornisce fino a 1.150 mNm di coppia continua in un intervallo di peso compreso tra 93 e 103 g fornisce agli ingegneri un punto definito tra prestazioni e massa per valutare la loro architettura meccanica.
Applicazioni nei robot collaborativi e biomimetici
La combinazione di dimensioni compatte, riduzione integrata, feedback dell'encoder e comunicazione rende l'attuatore adatto a diversi tipi di meccanismi robotici.
I robot collaborativi possono trarre vantaggio da moduli congiunti compatti perché le loro strutture meccaniche spesso devono bilanciare la capacità di carico utile con un fattore di forma relativamente compatto. Gli attuatori integrati possono anche ridurre il numero di componenti esterni che devono essere alloggiati all'interno della struttura del giunto.
I robot biomimetici presentano un’altra applicazione impegnativa. Le articolazioni umane e animali combinano strutture compatte con movimento controllato in molteplici condizioni operative. La riproduzione di un comportamento meccanico simile richiede attuatori che possano adattarsi a spazi ristretti fornendo comunque una coppia utile e un controllo reattivo.
Altre potenziali applicazioni includono mani robotiche compatte, meccanismi intelligenti, apparecchiature di precisione e giunti robotici specializzati in cui è preferito il controllo del movimento integrato.
Dalla tecnologia dei motori a una piattaforma Micro-Drive completa
L'architettura dietro l'attuatore riflette un approccio più ampio all'ingegneria dei microazionamenti. VAXOR si concentra sulla combinazione di progettazione del motore, produzione di precisione, controllo robotico, progettazione strutturale e produzione intelligente piuttosto che sullo sviluppo del motore come componente isolato.
Il piano d'azione tecnologico dell'azienda comprende motori a flusso assiale, avvolgimenti PCB e FPCB, progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati. Queste tecnologie mirano a sviluppare soluzioni di movimento compatte con elevata densità di coppia, risposta rapida e prestazioni di produzione costanti.
Questo approccio ingegneristico è particolarmente rilevante quando un attuatore passa dallo sviluppo di prototipi alla produzione ripetibile. Un’azienda di robotica può inizialmente valutare un attuatore congiunto come componente autonomo, ma un’implementazione di successo richiede la considerazione dell’integrazione meccanica, della comunicazione di controllo, della coerenza della produzione e della compatibilità a livello di sistema.
Selezione di un attuatore da Φ25 mm per un giunto robotico
Prima di selezionare l'attuatore, gli ingegneri dovrebbero valutare diversi parametri insieme anziché concentrarsi solo sulle specifiche di coppia massima.
Innanzitutto, determinare se la riduzione 30:1 o 50:1 corrisponde meglio alla velocità di uscita e alla coppia richieste. Successivamente, controlla se l'intervallo operativo di 12–18 V è adatto all'architettura di alimentazione del robot.
Il requisito di coppia continua dovrebbe quindi essere confrontato con il carico di lavoro effettivo e il ciclo di lavoro del giunto, mentre il valore della coppia iniziale dovrebbe essere considerato in relazione all'accelerazione e ai carichi transitori.
Anche il tipo di encoder e l'interfaccia di comunicazione sono importanti. Un encoder magnetico assoluto può supportare il controllo congiunto a circuito chiuso, mentre CAN FD fornisce un approccio di comunicazione definito per l'integrazione nella rete di controllo del robot.
Infine, il peso di 93–103 g dovrebbe essere valutato nel contesto della struttura completa del robot. Un attuatore congiunto non è mai un componente isolato; le sue caratteristiche di massa, dimensioni, coppia, feedback e comunicazione influenzano tutte la progettazione meccanica ed elettrica circostante.
Costruzione di sistemi di movimento robotici compatti
La combinazione di un motore a flusso assiale e di un riduttore cicloidale miniaturizzato riguarda in definitiva l'integrazione del sistema. Il motore fornisce l'azionamento elettromagnetico, il riduttore aumenta la coppia di uscita utilizzabile, l'encoder fornisce il feedback di posizione e CAN FD collega l'attuatore con il sistema di controllo più ampio.
Per la configurazione X25S-UZ/BZ30/50-MH-3, questi elementi sono riuniti in una piattaforma compatta che offre funzionamento a 12–18 V, riduzione 30:1 o 50:1, coppia continua fino a 1.150 mNm, coppia iniziale fino a 1.800 mNm e un intervallo di peso di 93–103 g.
Per gli ingegneri che sviluppano robot collaborativi, meccanismi biomimetici e altri sistemi robotici compatti, l' attuatore con micro giunto da Φ25 mm fornisce un esempio pratico di come l'architettura del motore, la riduzione meccanica, il rilevamento e la comunicazione possono essere integrati in un unico modulo di movimento. Poiché le strutture robotiche continuano a diventare più piccole e distribuite, questo tipo di architettura integrata di microazionamento può semplificare il percorso dalla selezione dell'attuatore alla progettazione completa del giunto.