 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Nei sistemi robotici compatti, potrebbe essere necessario che un attuatore mantenga una posizione, si muova contro resistenza, acceleri un giunto e risponda a improvvisi cambiamenti di carico all'interno di uno spazio di installazione molto limitato. Queste condizioni operative pongono esigenze diverse al sistema di azionamento. Un attuatore in grado di erogare una forza sufficiente per un breve movimento potrebbe non essere necessariamente adatto a mantenere continuamente lo stesso carico.
Questo è il motivo per cui comprendere la differenza tra coppia continua e coppia iniziale è importante quando si seleziona un micro attuatore. Entrambe le specifiche descrivono la capacità di coppia di un'unità di azionamento, ma si riferiscono a condizioni operative diverse. Considerare solo il valore di coppia più elevato può portare a una scelta inadeguata, in particolare nelle applicazioni in cui un attuatore deve funzionare ripetutamente o mantenere un carico per periodi prolungati.
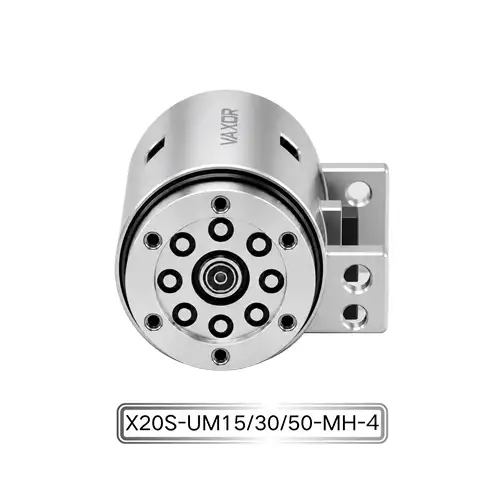
Per i progettisti che lavorano con giunti robotici compatti, l' attuatore per microgiunto da Φ20 mm fornisce un utile esempio di come queste due specifiche dovrebbero essere considerate insieme. La sua piattaforma X20 offre una coppia continua fino a 450 mNm e una coppia iniziale fino a 800 mNm in un fattore di forma Φ20 mm × 20 mm.
Cos'è la coppia continua?
La coppia continua si riferisce alla coppia che un attuatore può fornire durante il funzionamento prolungato in condizioni specificate. È particolarmente rilevante quando un motore deve mantenere un carico o eseguire ripetutamente movimenti senza superare la temperatura operativa consentita o altri limiti meccanici ed elettrici.
In un giunto robotico, può essere necessaria una coppia continua quando un braccio tiene un oggetto, mantiene una postura particolare o si muove lentamente sostenendo un carico esterno costante. Ad esempio, una pinza robotica potrebbe dover mantenere la presa durante un'operazione di assemblaggio. L'attuatore deve fornire una coppia sufficiente per l'attività richiesta rimanendo entro il campo operativo consentito.
La coppia continua è influenzata da diversi fattori:
Condizioni termiche: la temperatura dell'avvolgimento del motore, il trasferimento di calore attraverso l'alloggiamento dell'attuatore e l'ambiente circostante influiscono sul funzionamento prolungato.
Alimentazione: la tensione e la corrente disponibili, insieme alla configurazione del driver del motore, determinano le condizioni elettriche in cui è possibile produrre la coppia.
Trasmissione meccanica: la riduzione dell'ingranaggio, l'attrito, le condizioni dei cuscinetti e l'efficienza della trasmissione influenzano la coppia erogata in uscita.
Ciclo operativo: la durata del movimento, il tempo di tenuta, gli intervalli di riposo e la frequenza delle operazioni ripetute influiscono sul carico termico dell'attuatore.
Pertanto, è necessario valutare una coppia continua insieme alle condizioni di prova specificate dal produttore. La coppia effettiva utilizzabile in un robot finito può variare a seconda dell'installazione, del raffreddamento, delle impostazioni di controllo e del carico esterno.
Cosa significa coppia iniziale?
La coppia iniziale descrive un valore di coppia associato all'inizio del funzionamento dell'attuatore o ad una condizione operativa iniziale, secondo le specifiche e il metodo di prova del produttore. Non dovrebbe essere trattata automaticamente come una capacità operativa continua.
Quando un giunto robotico inizia a muoversi da fermo, potrebbe incontrare attrito statico, un carico esterno o resistenza da parte del meccanismo collegato. Potrebbe essere necessario che l'attuatore generi una coppia aggiuntiva per avviare il movimento. Richieste simili possono verificarsi durante cambi di direzione, aggiustamenti di posizionamento o altri eventi operativi di breve durata.
Tuttavia, il significato esatto della coppia iniziale dipende da come il produttore la definisce e la misura. È importante distinguere questa specifica dalla coppia di picco, dalla coppia di stallo e dalla coppia massima intermittente. Questi termini non sono intercambiabili.
Per la selezione tecnica, il valore della coppia iniziale deve essere rivisto insieme alle condizioni di prova, alla durata consentita, al limite di corrente e al ciclo di lavoro operativo. Se questi dettagli non sono disponibili, il valore deve essere trattato come una specifica di riferimento piuttosto che come un'indicazione che l'attuatore può erogare in sicurezza quella coppia per qualsiasi periodo prescelto.
Coppia continua e coppia iniziale: le differenze principali
Sebbene entrambe le specifiche descrivano la coppia erogata, rispondono a domande diverse durante la selezione dell'attuatore.
| Fattore di valutazione | Coppia continua | Coppia iniziale |
|---|---|---|
| Scopo principale | Capacità operativa sostenuta | Coppia associata ad una condizione operativa iniziale |
| Rilevanza tipica | Mantenimento di carichi e operazioni ripetute | Iniziare il movimento o superare la resistenza iniziale |
| Considerazione termica | Particolarmente importante in caso di funzionamento prolungato | Dipende dalla durata e dalle condizioni dell'evento iniziale |
| Focus della selezione | Requisiti operativi a lungo termine | Richiesta di coppia di breve durata e limiti definiti dal produttore |
| Verifica delle chiavi | Condizioni operative e di temperatura continue | Metodo di misurazione, durata, limite di corrente e ciclo di lavoro |
La distinzione pratica è che la coppia continua aiuta a determinare se un attuatore può supportare il normale carico di lavoro operativo, mentre la coppia iniziale aiuta a valutare se può soddisfare la richiesta di coppia iniziale specificata.
Nessuno dei due valori deve essere considerato in modo indipendente. Un progetto che dipende da un valore di coppia iniziale elevato per un funzionamento frequente o prolungato può sottoporre a sollecitazioni eccessive il motore, il driver, l'alimentazione o la trasmissione meccanica.
Comprensione delle specifiche di coppia dell'attuatore con microgiunto X20
La serie X20 di VAXOR è progettata per sistemi robotici che richiedono una notevole coppia in uscita in uno spazio di installazione compatto. Misurando solo Φ20 mm × 20 mm, il modulo combina un'architettura compatta del motore a flusso assiale con un meccanismo di riduzione in miniatura.
Le specifiche pubblicate forniscono un punto di partenza pratico per valutare i requisiti di coppia continua e iniziale.
| Parametro | Specifica |
|---|---|
| Modello | X20S/L-UM15/30/50-MH-4 |
| Dimensioni | Φ20 mm × 20 mm |
| Voltaggio | 12 / 24 / 48 V |
| Rapporto di trasmissione | 15/30/50 |
| Coppia continua | Fino a 450 mNm |
| Coppia iniziale | Fino a 800 mNm |
| Codificatore | Encoder magnetico assoluto |
| Comunicazione | SPI |
| Peso | 37,2–41,6 g |
La coppia continua fino a 450 mNm è rilevante quando si valutano le richieste meccaniche prolungate di un giunto robotico. I progettisti dovrebbero confrontare questo valore con la coppia richiesta durante il normale funzionamento, compresi gli effetti di gravità, attrito, accelerazione e carico collegato.
La coppia iniziale nominale fino a 800 mNm fornisce un riferimento separato per valutare la capacità di coppia iniziale dell'attuatore. Non deve essere interpretato come una valutazione continua o come una coppia di picco garantita disponibile in ogni condizione operativa. La durata applicabile, i requisiti attuali e le condizioni di misurazione devono essere confermati con il produttore prima di utilizzare questo valore come limite di progettazione.
L' attuatore con micro giunto da Φ20 mm offre anche opzioni di rapporto di trasmissione 15:1, 30:1 e 50:1. Queste configurazioni offrono ai progettisti del sistema diverse scelte di trasmissione, ma le caratteristiche di uscita risultanti dovrebbero essere valutate per ciascuna configurazione specifica. Un rapporto di riduzione più elevato può modificare la relazione tra velocità del motore e coppia di uscita, influenzando anche la risposta al movimento e il comportamento meccanico.
Come abbinare i valori di coppia alle condizioni operative reali
Selezionare un attuatore basandosi solo sul valore della coppia massima non è un metodo ingegneristico affidabile. Un approccio migliore consiste nell'identificare i carichi e gli schemi di movimento che l'articolazione subirà durante tutto il suo ciclo operativo.
1. Calcolare la coppia di tenuta richiesta
Per i giunti che supportano un carico esterno, iniziare stimando la coppia necessaria per mantenere la posizione richiesta. Considerare la massa del carico, la distanza dall'asse di rotazione, l'orientamento del giunto e qualsiasi resistenza meccanica aggiuntiva.
Ad esempio, un braccio robotico che tiene un oggetto lontano dall'articolazione della spalla sperimenta un momento gravitazionale che cambia con la posizione del braccio. L'attuatore deve essere selezionato in base alla disposizione meccanica effettiva e non solo alla massa dell'oggetto.
2. Valutare la coppia richiesta durante il movimento
Il movimento introduce ulteriori requisiti di coppia. Accelerazione, decelerazione, attrito e cambiamenti nella distribuzione del carico possono influenzare la coppia necessaria all'albero di uscita.
I progettisti dovrebbero identificare il movimento più impegnativo nella sequenza operativa e determinare se l'attuatore è in grado di gestire tale requisito nelle condizioni operative specificate.
3. Separare le richieste prolungate e quelle di breve durata
Non tutte le richieste di coppia devono essere mantenute continuamente. Un giunto può richiedere una coppia relativamente elevata all'avvio di un movimento, ma una coppia molto inferiore una volta raggiunto uno stato operativo stabile.
La separazione di queste condizioni aiuta gli ingegneri a determinare se la coppia nominale continua è sufficiente per il normale funzionamento e se la specifica di coppia iniziale è rilevante per i requisiti di avvio.
4. Considerare il ciclo operativo completo
Un singolo movimento non rappresenta l'intero carico di lavoro di un robot. Avvii, arresti, periodi di attesa e cambi di direzione ripetuti possono produrre un carico termico ed elettrico diverso da un test isolato.
Il ciclo di lavoro dovrebbe quindi essere considerato quando si valuta l'idoneità dell'attuatore. Laddove il produttore fornisca limiti operativi intermittenti, questi dovrebbero essere utilizzati per verificare la sequenza di movimento pianificata.
Il ruolo della tensione, del feedback dell'encoder e del controllo
La capacità di coppia è solo una parte della scelta dell'attuatore. La compatibilità elettrica e l'integrazione del feedback influenzano anche l'efficacia delle prestazioni di un giunto in un sistema robotico completo.
La serie X20 supporta configurazioni a 12 V, 24 V e 48 V. La versione appropriata deve essere selezionata in base all'architettura di alimentazione del robot, alla compatibilità dei driver, alla disposizione dei cavi e ai requisiti elettrici. La sola selezione della tensione non determina la coppia disponibile; È inoltre necessario considerare i limiti di corrente, le caratteristiche del motore e le condizioni di controllo.
Un codificatore magnetico assoluto fornisce un feedback sulla posizione del giunto. Questo feedback aiuta il sistema di controllo a monitorare la posizione dell'attuatore e a coordinare i movimenti con altri giunti. È importante comprendere che un encoder misura la posizione anziché misurare direttamente la coppia in uscita. Il monitoraggio o la stima della coppia richiede un rilevamento aggiuntivo o un metodo di controllo e stima appropriato.
L'attuatore utilizza la comunicazione SPI, che può essere incorporata in un'architettura di controllo compatibile. Quando si integrano più giunti, gli ingegneri devono verificare i requisiti dell'interfaccia del controller, le connessioni dei segnali, i tempi di comunicazione e il layout del cablaggio.
Queste considerazioni sono particolarmente importanti nei sistemi robotici compatti, dove diversi attuatori possono operare vicini e condividere uno spazio limitato per le connessioni di alimentazione e segnale.
Perché i limiti termici e meccanici dovrebbero essere verificati
Una coppia elevata non elimina la necessità di valutare la generazione di calore e il carico meccanico. Durante il funzionamento, le perdite elettriche nel motore e le perdite meccaniche nella trasmissione contribuiscono al calore. Se il calore non può essere trasferito in modo efficace, l'attuatore potrebbe avvicinarsi ai limiti di temperatura consentiti.
Le condizioni di installazione possono influenzare questo processo. Un giunto montato all'interno di una struttura ermeticamente chiusa può avere caratteristiche di dissipazione del calore diverse da uno installato in un assieme meccanico aperto. Anche i componenti vicini, i materiali dell'alloggiamento, il flusso d'aria e la durata del funzionamento possono influenzare il comportamento termico.
Altrettanto importanti sono le considerazioni meccaniche. L'albero di uscita, la struttura di montaggio, i cuscinetti e i collegamenti collegati devono resistere alle forze generate durante le condizioni operative normali e iniziali. Il funzionamento ripetuto vicino a un limite specificato dovrebbe essere valutato attraverso test appropriati piuttosto che ritenuto accettabile sulla base di un singolo valore di coppia.
Per questo motivo, la validazione dell'attuatore dovrebbe includere carichi rappresentativi, cicli di movimento realistici, monitoraggio della temperatura e controlli dell'intero assemblaggio meccanico.
Scelta di un micro attuatore in base al profilo operativo completo
L'attuatore giusto non è necessariamente quello con la coppia dichiarata più alta. È quello in grado di soddisfare i requisiti prolungati e di breve durata dell'applicazione rimanendo entro i suoi limiti elettrici, termici e meccanici.
Con le sue dimensioni Φ20mm × 20mm, architettura del motore a flusso assiale, coppia continua fino a 450 mNm e coppia iniziale fino a 800 mNm, l'attuatore per micro giunti Φ20mm è progettato per giunti robotici compatti dove lo spazio di installazione e la capacità di coppia devono essere considerati insieme.
Fondata nel 2024 e con sede a Suzhou, in Cina, VAXOR sviluppa attuatori microgiunti e motori coreless ultramicro per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti. Il suo team multidisciplinare riunisce competenze nella progettazione di motori, produzione di precisione, progettazione strutturale e controllo della robotica, con capacità ingegneristiche che coprono la convalida dei prototipi, la produzione pilota e la consegna dei lotti.
Integrando la tecnologia dei motori a flusso assiale, l'avvolgimento PCB/FPCB, il design elettromagnetico ottimizzato e i meccanismi di riduzione miniaturizzati nella sua roadmap tecnologica, VAXOR si concentra sullo sviluppo di soluzioni di movimento compatte per applicazioni di microazionamento esigenti.
Per gli ingegneri che valutano un attuatore con microgiunto da Φ20 mm , la chiave è stabilire il profilo operativo effettivo prima di selezionare una configurazione. La coppia continua dovrebbe essere adattata ai carichi sostenuti, mentre la coppia iniziale dovrebbe essere controllata rispetto alle condizioni operative definite dal produttore. Questo approccio fornisce una base più affidabile per la selezione dell'attuatore, l'integrazione del sistema e le prestazioni del giunto robotico a lungo termine.