 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Progettare un’abile mano robotica richiede molto più che semplicemente inserire motori in piccoli spazi. Ogni dito deve muoversi entro un raggio utile, applicare una forza controllata, rispondere ai comandi e coordinarsi con le altre articolazioni rimanendo entro limiti rigorosi di dimensioni e peso. Scegliere l’attuatore giusto è quindi un passo importante per determinare quanto bene una mano robotica esegue compiti reali, dall’afferrare piccoli oggetti alla manipolazione di strumenti.
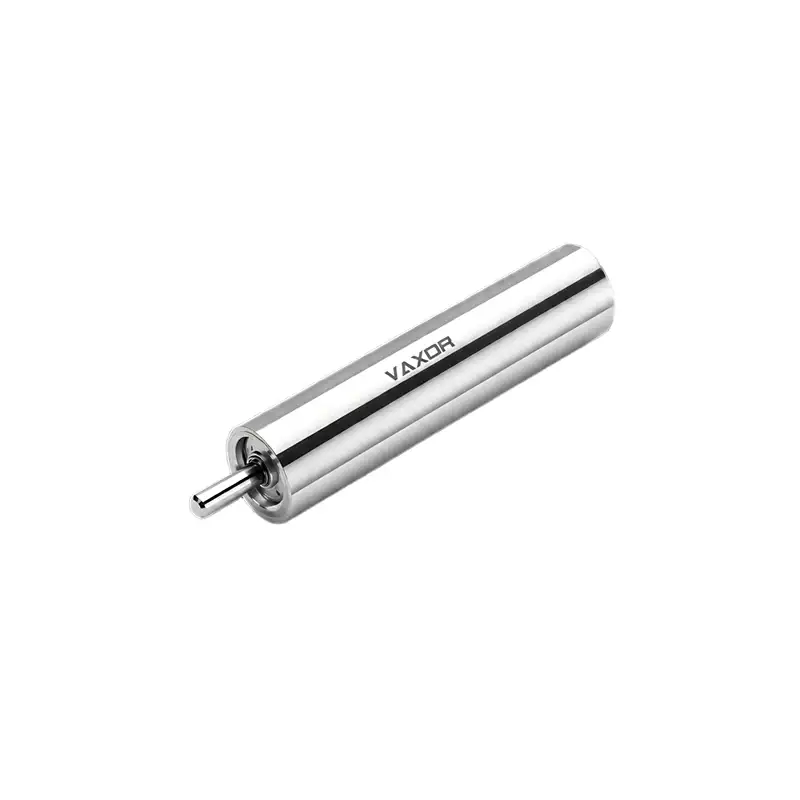
Un attuatore con microgiunto da Φ16 mm adatto può aiutare a soddisfare questi requisiti combinando dimensioni compatte con controllo del movimento integrato. Per gli ingegneri che sviluppano dita robotiche, il processo di selezione dovrebbe considerare insieme i requisiti di coppia, il rapporto di trasmissione, il feedback di posizione, le interfacce di comunicazione, la compatibilità elettrica e l'integrazione meccanica. Valutare tempestivamente questi fattori può ridurre il lavoro di riprogettazione durante lo sviluppo del prototipo e rendere più prevedibile la transizione verso la produzione.
Inizia con i requisiti meccanici di ciascuna articolazione del dito
Non tutte le articolazioni di una mano abile svolgono lo stesso compito. Potrebbe essere necessario che un'articolazione vicino alla base di un dito muova una porzione più ampia della struttura del dito, mentre un'articolazione distale può controllare principalmente l'orientamento della punta del dito. I carichi, gli intervalli di movimento e i requisiti di risposta possono differire in modo significativo tra queste posizioni.
Prima di selezionare un attuatore, gli ingegneri dovrebbero identificare i requisiti meccanici di ciascun giunto. Le informazioni utili includono la massa e la geometria dei componenti in movimento, la distanza tra l'asse del giunto e la forza applicata, l'intervallo angolare richiesto e la velocità di movimento prevista.
La coppia articolare richiesta può essere stimata dalla forza esterna e dal relativo braccio di momento, con tolleranze aggiuntive per l'inerzia dei componenti mobili, l'attrito e le perdite di trasmissione. Il design dovrebbe anche tenere conto della differenza tra tenere un oggetto e spostarlo. Un dito può richiedere una coppia relativamente piccola durante un movimento senza carico, ma sostanzialmente maggiore quando si afferra un oggetto o si resiste a un disturbo esterno.
Per un design compatto, l'attuatore deve soddisfare questi requisiti senza occupare troppo spazio disponibile. La geometria di montaggio, il percorso dei cavi e il collegamento ai collegamenti adiacenti devono essere considerati insieme alle prestazioni nominali.
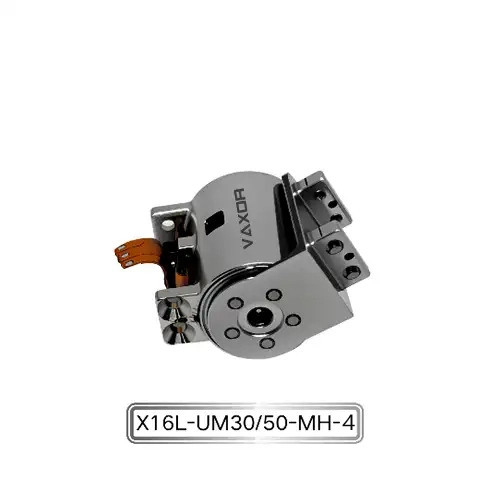
L'attuatore microgiunto da Φ16 mm è progettato per sistemi robotici altamente integrati e mani abili. Il formato compatto del modulo fornisce un punto di partenza per valutare come l'attuazione può essere incorporata in spazi articolari limitati. L'idoneità finale dipende ancora dai carichi meccanici e dai requisiti di movimento del particolare design della mano.
Abbina la coppia continua ai carichi operativi reali
La coppia è una delle specifiche più importanti quando si confrontano gli attuatori con giunto, ma il significato di ciascun valore di coppia deve essere compreso prima di utilizzarlo in un calcolo di progettazione.
Il modello X16S/L-UM30/50-MH-4 è specificato con una coppia continua fino a 200 mNm e una coppia iniziale fino a 400 mNm. Queste cifre descrivono condizioni operative diverse e non devono essere trattate come equivalenti.
La coppia continua è rilevante quando si valuta il carico che un giunto deve sopportare per un periodo di funzionamento prolungato, soggetto alle condizioni specificate dal produttore. La coppia iniziale descrive un punto operativo diverso e non deve essere interpretata automaticamente come una capacità di uscita continua. Gli ingegneri dovrebbero confermare l'esatta definizione, durata e condizioni di prova associate alla specifica di coppia iniziale prima di utilizzarla per dimensionare un meccanismo.
Considera l'articolazione di un dito che deve mantenere la presa per diversi secondi o più. La coppia richiesta deve essere valutata rispetto alla capacità di funzionamento continuo, compresi gli effetti della temperatura del motore, dell'efficienza della trasmissione e del ciclo di lavoro previsto. Se anche il dito deve accelerare rapidamente o superare un breve aumento di resistenza, i suoi requisiti di coppia transitoria dovrebbero essere valutati separatamente.
Un processo di selezione pratico dovrebbe includere tre controlli:
Stimare la coppia necessaria per le attività di presa e manipolazione previste.
Tenere conto dell'attrito, dei disturbi esterni e della variazione tra le condizioni operative.
Verificare che sia i carichi sostenuti che quelli di breve durata rimangano entro i limiti applicabili dell'attuatore.
Evitare di dimensionare un giunto esclusivamente attorno al valore di coppia più elevato indicato nelle specifiche del prodotto. Un progetto più affidabile utilizza la coppia necessaria durante il normale funzionamento come punto di partenza e quindi valuta le richieste transitorie, i margini di sicurezza e i vincoli termici.
Scegli il rapporto di trasmissione per il movimento richiesto
Il rapporto di trasmissione influenza la relazione tra rotazione del motore e potenza del giunto. Un rapporto di riduzione più elevato generalmente fornisce una maggiore moltiplicazione della coppia riducendo al tempo stesso la velocità di uscita, sebbene il risultato effettivo dipenda dalle caratteristiche del motore e dall'efficienza della trasmissione.
L'attuatore con micro giunto da Φ16 mm è disponibile con opzioni di rapporto di trasmissione 30:1 e 50:1. Queste configurazioni offrono agli ingegneri l'opportunità di adattare l'azionamento ai diversi requisiti dei giunti anziché fare affidamento su un'unica configurazione per ogni dito.
Può valere la pena valutare un rapporto 30:1 quando un giunto necessita di un equilibrio tra velocità di uscita e coppia. Un rapporto 50:1 può essere appropriato quando il progetto pone maggiore enfasi sulla moltiplicazione della coppia e può consentire la riduzione associata della velocità di uscita. Si tratta di considerazioni tecniche generali, non di differenze di prestazioni garantite per ogni condizione operativa; per ogni configurazione è necessario confermare i relativi dati velocità-coppia.
La scelta dipende anche da come verrà utilizzata la mano robotica. Un dito progettato per un rapido riposizionamento può avere priorità diverse da quello destinato a mantenere una presa salda o a eseguire una manipolazione controllata contro resistenza.
Confrontando le due opzioni, gli ingegneri dovrebbero valutare:
Velocità congiunta e corsa angolare richieste.
Coppia necessaria all'albero di uscita.
Requisiti di accelerazione e decelerazione.
Efficienza della trasmissione e gioco meccanico, ove applicabile.
Risposta del controllo in caso di carichi variabili.
È importante considerare anche il sistema di controllo. Un rapporto di trasmissione che soddisfa i requisiti di coppia statica potrebbe non fornire il tempo di movimento o la risposta ai comandi desiderati. Testare sia la coppia di uscita richiesta che il profilo di movimento previsto può aiutare a stabilire quale configurazione è appropriata.
Considera il feedback della posizione e la precisione angolare
Il movimento preciso delle dita dipende dal sistema di controllo completo, non solo dalla struttura meccanica dell'attuatore. Il rilevamento della posizione consente al controller di stimare la posizione del giunto e di regolare i suoi comandi in base allo stato misurato.
L'X16S/L-UM30/50-MH-4 utilizza un encoder magnetico assoluto e specifica una precisione angolare fino a 0,02°. Questa capacità può essere rilevante per applicazioni che richiedono un posizionamento articolare controllato, in particolare quando una mano robotica deve coordinare più dita o manipolare oggetti con spazio limitato.
Un encoder assoluto fornisce informazioni sulla posizione riferite a una posizione angolare definita, ma il comportamento esatto dipende dall'implementazione dell'encoder e dall'architettura di controllo. Gli ingegneri dovrebbero verificare come i dati sulla posizione vengono inizializzati, trasmessi e interpretati dal controller host. Dovrebbero inoltre distinguere la risoluzione dell'encoder dalla precisione di posizionamento a livello di sistema.
Anche quando un attuatore è dotato di un encoder ad alta precisione, il meccanismo completo può introdurre errori dovuti a conformità meccanica, tolleranze di montaggio, gioco, deformazione strutturale o offset di calibrazione. La posizione effettiva del polpastrello dipende anche dalla geometria delle maglie delle dita e dal movimento combinato di più articolazioni.
Per questo motivo, la convalida dovrebbe estendersi oltre il controllo delle letture dell'encoder. Un utile test sul prototipo misura il movimento articolare e, ove possibile, il posizionamento della punta delle dita sotto carichi rappresentativi. La ripetizione di queste misurazioni in posizioni diverse può rivelare effetti meccanici che non sono evidenti quando l'attuatore viene testato da solo.
Pianificare in anticipo l'interfaccia di comunicazione SPI
L'interfaccia di comunicazione SPI dell'attuatore è un'altra considerazione importante durante l'integrazione. Gli ingegneri dovrebbero determinare come l'attuatore comunicherà con il controller principale e come verranno gestiti più giunti all'interno del ciclo di controllo disponibile.
SPI è un'interfaccia di comunicazione seriale sincrona comunemente utilizzata per la comunicazione tra dispositivi elettronici. La sua implementazione richiede attenzione alle connessioni dei segnali, alla configurazione dell'orologio, alla temporizzazione e alle caratteristiche elettriche dell'hardware collegato. La struttura di comando specifica dell'attuatore e i tempi di comunicazione dovrebbero essere ottenuti dalla sua documentazione tecnica piuttosto che presupporre dallo standard SPI generale.
Per una mano robotica multi-articolazione, la pianificazione della comunicazione dovrebbe coprire qualcosa di più della semplice capacità del controller di leggere i dati di posizione. Il team di progettazione dovrebbe considerare la velocità di aggiornamento necessaria per il movimento coordinato, il tempo necessario per elaborare i comandi, il rilevamento dei guasti e la gestione delle interruzioni della comunicazione.
Un utile elenco di controllo dell'integrazione include:
Confermare la compatibilità elettrica del controller con l'interfaccia dell'attuatore.
Verificare le connessioni del segnale e i tempi di comunicazione rispetto alla documentazione del prodotto.
Testare la lettura dei dati di posizione e l'esecuzione dei comandi con un attuatore prima di aumentare la scalabilità.
Misurare i ritardi di comunicazione nell'ambito del carico di lavoro di controllo previsto.
Definire il modo in cui il sistema risponde ai dati mancanti o agli errori di comunicazione.
Questi controlli possono identificare problemi di integrazione prima che diversi attuatori vengano installati all'interno di una struttura manuale fitta. Aiutano inoltre a garantire che il design della comunicazione supporti la strategia di controllo del movimento prevista.
Tenere conto del peso e dello spazio di installazione
Una mano abile spesso contiene diversi attuatori, collegamenti strutturali, sensori, cablaggi e componenti protettivi. Anche una piccola differenza nel peso o nelle dimensioni di ciascun modulo può influenzare il progetto finale, in particolare quando la mano deve essere montata su un braccio robotico leggero.
Il peso specificato dell'attuatore con microgiunto Φ16mm è 24,3–26,1 g, a seconda della configurazione. Gli ingegneri dovrebbero utilizzare il peso della versione selezionata nel calcolare la massa totale della mano anziché fare affidamento su un'unica cifra approssimativa.
Il peso conta non solo per il carico utile totale. Il posizionamento dell'attuatore influisce sull'inerzia dei segmenti mobili del dito. Una massa aggiuntiva più lontana dall'asse del giunto può aumentare la coppia richiesta per l'accelerazione e alterare la risposta del meccanismo. Ciò può creare un circolo vizioso nella progettazione: un assieme più pesante richiede una coppia maggiore, che può influenzare la scelta della configurazione dell'attuatore e della struttura di supporto.
L'integrazione meccanica dovrebbe includere anche gli spazi di montaggio, l'accesso ai dispositivi di fissaggio, i percorsi dei cavi, l'orientamento dei connettori e lo spazio per l'assemblaggio e la manutenzione. Un controllo di adattamento CAD può rivelare interferenze tra moduli vicini, collegamenti a dito e cavi prima che venga prodotto un prototipo fisico.
Una volta stabilito il layout, è possibile utilizzare un modello fisico o un primo prototipo per confermare che gli attuatori possono essere installati e sottoposti a manutenzione come previsto. Ciò è particolarmente utile quando più articolazioni devono adattarsi alla stretta struttura di un dito o di un palmo.
Convalidare l'attuatore in un gruppo dito completo
Le specifiche sono essenziali per selezionare gli attuatori candidati, ma non possono prevedere completamente come si comporterà un giunto nella mano finita. Un test sul prototipo dovrebbe quindi valutare l'attuatore in condizioni che riflettono l'applicazione prevista.
Inizia con controlli funzionali di base, inclusi comportamento all'accensione, comunicazione, feedback di posizione e movimento senza carico. Successivamente, introdurre carichi meccanici rappresentativi e valutare la velocità del giunto, la richiesta di coppia, la consistenza del movimento e la temperatura durante il ciclo operativo previsto.
Per una mano abile, il test dovrebbe comprendere anche la presa e il rilascio ripetuti. Il dito dovrebbe essere valutato in diverse posizioni articolari e con oggetti di diverse dimensioni o livelli di resistenza. Questi test possono rivelare problemi relativi all'interferenza meccanica, alla distribuzione del carico, alla coordinazione del movimento o alla regolazione del controller.
Le misurazioni utili includono:
Tempo di movimento articolare e risposta alla posizione.
Comportamento dell'uscita sotto carichi rappresentativi.
Consumo corrente e temperatura durante il funzionamento ripetuto.
Ripetibilità della sequenza di movimento prevista.
Affidabilità della comunicazione durante il funzionamento multi-giunto.
Usura meccanica o allentamento osservato durante i test di resistenza.
Il piano di test dovrebbe riflettere il ciclo di lavoro e l'ambiente previsti. Se la mano eseguirà compiti frequenti e ripetitivi, una breve dimostrazione non è sufficiente per stabilire l’affidabilità a lungo termine. Le prove e le ispezioni di resistenza dovrebbero essere pianificate in base ai requisiti di prestazione e durata del progetto.
Collaborazione con un partner tecnologico Micro-Drive
La scelta di un attuatore per una mano abile spesso implica il coordinamento tra progettazione meccanica, ingegneria motoristica, controllo integrato e produzione. Un fornitore con esperienza in queste aree può aiutare il team di sviluppo a chiarire le specifiche e valutare la fattibilità del passaggio da un prototipo a una produzione ripetibile.
Fondata nel 2024 e con sede a Suzhou, in Cina, VAXOR sviluppa attuatori microgiunti e motori coreless ultramicro per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti. Il suo approccio tecnico combina progettazione di motori, produzione di precisione, controllo robotico, progettazione strutturale e produzione intelligente.
L'azienda sviluppa inoltre soluzioni di movimento compatte utilizzando tecnologie quali motori a flusso assiale, avvolgimento PCB/FPCB, progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati. Il suo team si occupa dello sviluppo tecnico e dell'implementazione della produzione, concentrandosi sullo spostamento della tecnologia dei microdrive ad alte prestazioni dalla convalida del prototipo alla produzione scalabile.
Quando si valuta un modulo per una mano robotica, i team di ingegneri dovrebbero condividere l'applicazione prevista, le stime del carico articolare, la velocità target, l'intervallo di movimento, i requisiti di tensione, l'architettura di controllo e i vincoli di installazione. Dovrebbero anche confermare quali specifiche si applicano al modello esatto e al rapporto di trasmissione presi in considerazione.
Per l'attuatore con micro giunto da Φ16 mm, la combinazione di un'opzione di alimentazione da 12 V o 24 V, rapporti di trasmissione 30:1 o 50:1, un encoder magnetico assoluto e la comunicazione SPI fornisce diversi parametri chiave per questa valutazione. La decisione finale dovrebbe basarsi sulla documentazione tecnica verificata e sul test del prototipo nelle condizioni operative previste.
Lista di controllo finale per la selezione di un attuatore finger-joint
Prima di finalizzare un attuatore per una mano abile, verificare i seguenti punti:
Carico meccanico: stimare la coppia richiesta, inclusi attrito, accelerazione e forze esterne.
Valutazione della coppia: distinguere la coppia continua dalla coppia iniziale e confermare le condizioni operative specificate.
Rapporto di trasmissione: confrontare la velocità di uscita e la coppia richieste per le opzioni 30:1 e 50:1.
Feedback di posizione: conferma il comportamento dell'encoder, le specifiche di precisione, i requisiti di calibrazione e la compatibilità del controller.
Comunicazione: convalida delle connessioni elettriche SPI, della temporizzazione e della gestione dei dati.
Dimensioni e peso: controllare lo spazio libero del modulo, la massa totale delle mani, il percorso dei cavi e l'accesso al gruppo.
Prestazioni termiche e di resistenza: testare l'attuatore durante attività ripetitive rappresentative.
Preparazione alla produzione: conferma la documentazione, i dettagli di configurazione e i requisiti di convalida prima di ridimensionare il progetto.
La scelta di un attuatore microgiunto adatto è una decisione ingegneristica a livello di sistema. Coppia, rapporto di trasmissione, feedback, comunicazione, peso e layout meccanico devono lavorare insieme per fornire il movimento delle dita richiesto. Valutando questi fattori prima dell'integrazione finale, gli sviluppatori possono ridurre le riprogettazioni evitabili e costruire una base tecnica più solida per mani robotiche abili e affidabili.
L' attuatore con micro giunto da Φ16 mm offre un modulo di movimento compatto con opzioni di coppia, rapporto di trasmissione, encoder e comunicazione definiti per questa valutazione. Lavorare con VAXOR e convalidare la configurazione selezionata rispetto ai carichi applicativi reali può aiutare i team di ingegneri a determinare se il modulo soddisfa i requisiti della loro mano robotica.