 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
La progettazione di dispositivi medici compatti spesso comporta un difficile compromesso tra lo spazio disponibile e le prestazioni meccaniche richieste. Uno strumento diagnostico portatile, un meccanismo di campionamento in miniatura o un dispositivo compatto di controllo dei fluidi può richiedere un piccolo motore per azionare un componente in movimento senza aumentare le dimensioni o il peso complessivi dell'apparecchiatura. In queste applicazioni, anche pochi millimetri di spazio aggiuntivo possono influire sull'involucro, sul layout interno, sulla capacità della batteria e sulla facilità di assemblaggio.
La scelta del motore deve quindi andare oltre le dimensioni esterne. Gli ingegneri devono considerare la velocità operativa, la coppia disponibile, l'alimentazione, il comportamento termico e il carico imposto dal meccanismo azionato. Un motore che si inserisce all'interno dell'alloggiamento ma non riesce a mantenere la velocità richiesta sotto carico non risolverà il problema di progettazione.
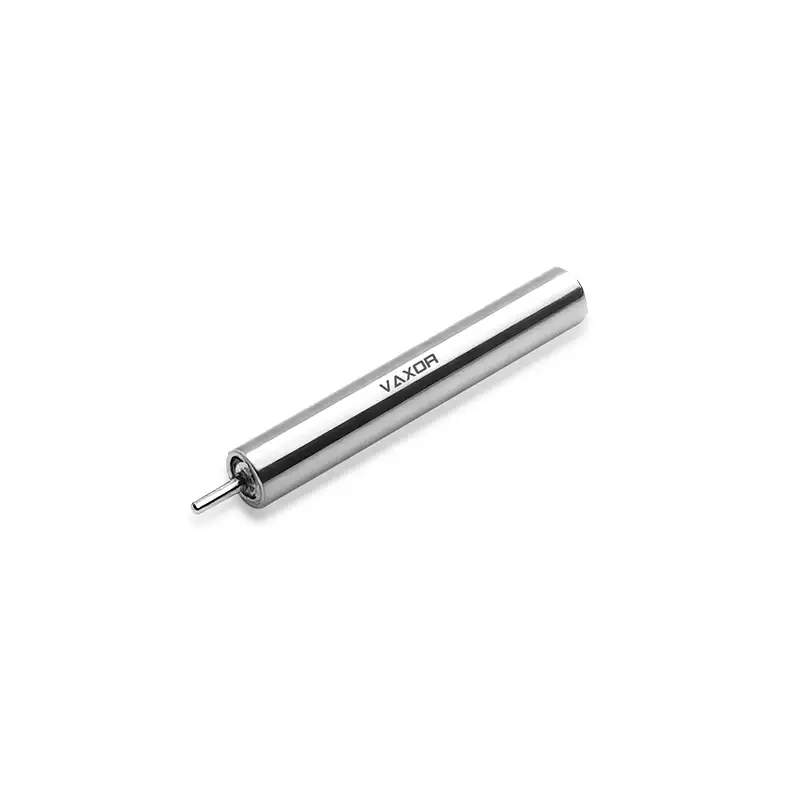
Il motore coreless brushless ultra-micro da φ4 mm è progettato per applicazioni in cui lo spazio di installazione è estremamente limitato. Con un diametro di soli 4 mm, offre una potenziale opzione di azionamento per dispositivi medici compatti, strumenti di precisione e altre apparecchiature in miniatura. Per determinare se questo tipo di motore si adatta a un progetto specifico, gli ingegneri dovrebbero iniziare con i requisiti operativi effettivi del meccanismo e valutare le prestazioni del motore in condizioni realistiche.
Definire i requisiti meccanici prima di scegliere un motore
Il primo passo è identificare ciò di cui il motore ha bisogno per muoversi. I dispositivi medici contengono un'ampia gamma di meccanismi, inclusi piccoli componenti rotanti, gruppi di posizionamento, pompe miniaturizzate e sistemi di regolazione di precisione. Ciascuno crea una diversa combinazione di requisiti di velocità, coppia e ciclo operativo.
Ad esempio, un meccanismo di posizionamento in miniatura può richiedere un movimento controllato su un angolo limitato, mentre un gruppo rotante può dover mantenere una velocità relativamente stabile durante un ciclo di lavoro. Un meccanismo che si avvia e si arresta frequentemente può anche avere requisiti diversi da uno che funziona continuamente.
Prima di confrontare le specifiche del motore, documentare i seguenti parametri:
La velocità di uscita richiesta con il carico meccanico previsto.
La coppia necessaria per superare l'attrito e muovere il meccanismo.
La durata operativa prevista e la frequenza dei cicli di avvio-arresto.
Il diametro di installazione, la lunghezza e lo spazio di montaggio disponibili.
La tensione di alimentazione e il consumo di corrente consentiti.
L'aumento di temperatura e il livello di rumore accettabili per l'intero dispositivo.
Questi requisiti aiutano gli ingegneri a stabilire un punto operativo realistico invece di selezionare un motore basandosi esclusivamente sulla velocità massima pubblicizzata.
È anche importante distinguere tra la potenza dell'albero del motore e le prestazioni del meccanismo completo. Cuscinetti, giunti, ingranaggi, guarnizioni e altri componenti della trasmissione possono introdurre attriti e perdite. Se l'applicazione utilizza un meccanismo di riduzione, la velocità di uscita e la coppia risultanti devono essere valutate sul componente condotto anziché dedurre direttamente dalle specifiche dell'albero del motore.
Perché un motore da 4 mm può essere importante nella progettazione di dispositivi medici
La riduzione del diametro del motore può facilitare l'integrazione di un azionamento in un alloggiamento stretto o in un gruppo densamente imballato. Ciò è particolarmente rilevante quando un dispositivo medico deve ospitare sensori, schede di controllo elettroniche, connettori, batterie e componenti meccanici all'interno dello stesso involucro.
Un motore più piccolo può anche offrire ai progettisti una maggiore flessibilità nella disposizione dei componenti attorno a un meccanismo in movimento. Tuttavia, la riduzione delle dimensioni del motore non migliora automaticamente le prestazioni dell'intero dispositivo. Il motore deve comunque soddisfare i requisiti di carico e velocità dell'applicazione e la sua disposizione di montaggio deve fornire un supporto meccanico sufficiente.
Il motore coreless brushless ultra-micro da φ4 mm, modello G04P-VW00-QZ-1, ha un peso specificato di 1,7 g e una tensione di alimentazione nominale di 6 V. Queste caratteristiche lo rendono rilevante per la valutazione preliminare in progetti con vincoli di peso e spazio.
Durante l'integrazione meccanica, gli ingegneri dovrebbero considerare l'intero ingombro del motore, compresa la sua lunghezza, le dimensioni dell'albero, i requisiti di montaggio e lo spazio attorno ai componenti collegati. Il diametro da solo non è sufficiente per confermare che il motore si adatterà ad un particolare gruppo.
I progettisti dovrebbero anche valutare come è supportato il motore. Un motore estremamente piccolo può richiedere un supporto o un'interfaccia di montaggio attentamente progettati per prevenire movimenti indesiderati ed evitare di trasferire eccessive sollecitazioni meccaniche all'alloggiamento o all'albero.
Adatta la velocità operativa al carico di lavoro effettivo
La velocità è spesso una delle prime specifiche che gli ingegneri confrontano quando scelgono un motore in miniatura. Tuttavia, la velocità a vuoto e la velocità nominale descrivono condizioni operative diverse.
La velocità a vuoto viene misurata quando il motore funziona senza carico meccanico esterno sull'albero. Una volta che il motore aziona un meccanismo, il punto di funzionamento cambia perché è necessaria la coppia per superare il carico e le perdite interne.
La velocità nominale rappresenta una condizione operativa specifica secondo il metodo di classificazione del produttore. In genere è più utile della velocità a vuoto quando si stimano le prestazioni di un dispositivo funzionante, anche se le condizioni esatte del test dovrebbero comunque essere confermate.
Per il G04P-VW00-QZ-1, la velocità a vuoto specificata è 55.000 giri/min, mentre la velocità nominale è 30.000 giri/min. Questa distinzione è importante quando un dispositivo medico richiede un movimento ripetibile sotto carico.
Supponiamo che un meccanismo in miniatura debba ruotare a una velocità definita durante il normale funzionamento. Gli ingegneri dovrebbero innanzitutto determinare se la velocità richiesta è compatibile con il campo operativo nominale del motore. Dovrebbero quindi tenere conto di qualsiasi riduzione di velocità introdotta dalla trasmissione e di qualsiasi variazione causata da variazioni di carico.
Se viene utilizzato un cambio o un altro meccanismo di riduzione, la velocità di uscita dipenderà dal rapporto di riduzione e dalle perdite di trasmissione. Una velocità elevata del motore può quindi essere utile anche quando il componente condotto stesso funziona molto più lentamente.
La chiave è selezionare il motore in base alla velocità richiesta a livello di applicazione, non semplicemente al numero più alto nella scheda tecnica.
Valutare la coppia prima di finalizzare la selezione
La capacità di un motore di raggiungere una velocità target non stabilisce se può spostare il carico previsto. La coppia deve essere valutata insieme alla velocità perché la resa meccanica dipende da entrambe.
Il motore da φ4 mm ha una coppia nominale specificata di 0,38 mN·m e una coppia di stallo di 0,76 mN·m. Questi valori devono essere interpretati secondo le condizioni nominali del produttore.
La coppia nominale è il punto di partenza più rilevante per valutare il funzionamento normale. La coppia di stallo descrive la coppia associata a un rotore fermo nelle condizioni di prova specificate; non dovrebbe essere trattata come una capacità operativa continua.
In termini pratici, il motore deve superare la resistenza combinata del meccanismo azionato, inclusi l'attrito, il contatto meccanico e qualsiasi carico imposto dall'applicazione. Se il meccanismo richiede una coppia maggiore di quella che il motore può fornire nel punto operativo desiderato, il progetto potrebbe subire movimenti lenti, mancato avviamento o richiesta di corrente eccessiva.
Gli ingegneri possono iniziare stimando la coppia richiesta dal meccanismo e confrontandola con i dati operativi del motore. Dovrebbero anche considerare le condizioni di partenza, perché l'attrito e la resistenza meccanica possono essere diversi quando il sistema è fermo.
Laddove la coppia richiesta supera la capacità disponibile del motore, le possibili modifiche includono la riduzione dell'attrito, la modifica della geometria del meccanismo, la riduzione dell'accelerazione richiesta o l'introduzione di una trasmissione adeguata. Qualsiasi modifica di questo tipo deve essere valutata rispetto allo spazio disponibile e all'effetto sul dispositivo completo.
Verificare la compatibilità elettrica e la richiesta di corrente
Un motore in miniatura deve funzionare entro i limiti elettrici dell'apparecchiatura che lo alimenta e lo controlla. La compatibilità della tensione è solo il primo controllo; gli ingegneri devono inoltre stimare la domanda corrente e verificare che il driver e l'alimentatore siano in grado di supportare le condizioni operative previste.
Il G04P-VW00-QZ-1 funziona a una tensione specificata di 6 V e ha una costante di coppia di 0,82 mN·m/A. La costante di coppia descrive la relazione tra la corrente del motore e la coppia elettromagnetica secondo la convenzione applicabile e le condizioni operative.
Come stima semplificata, la corrente associata a una coppia elettromagnetica richiesta può essere calcolata dividendo tale coppia per la costante di coppia. Ad esempio, una coppia teorica di 0,20 mN·m corrisponde a circa 0,24 A utilizzando la costante di coppia indicata.
Questo calcolo è un punto di partenza, non una previsione completa del consumo di corrente del motore. Le prestazioni effettive dipendono anche dalla resistenza dell'avvolgimento, dalle perdite elettriche, dalla velocità di rotazione, dal driver e dal carico meccanico. Gli ingegneri dovrebbero utilizzare le curve prestazionali e i dati elettrici del produttore per confermare il punto operativo previsto.
Il conducente dovrebbe anche essere valutato per il comportamento all'avvio e le condizioni di rotore in stallo. Quando il motore non può ruotare come comandato, la generazione di corrente e calore può diventare significativa. Un'adeguata limitazione della corrente e gestione dei guasti possono contribuire a proteggere il motore e i componenti elettronici circostanti.
Per le apparecchiature mediche alimentate a batteria, la valutazione elettrica dovrebbe includere il ciclo operativo previsto, non solo la tensione nominale. Avviamenti ripetuti, cambiamenti di carico e funzionamento prolungato possono influenzare il consumo di energia e i requisiti della batteria.
Considera il comportamento termico in un involucro di piccole dimensioni
La gestione del calore può diventare un problema di progettazione significativo quando un motore è installato all'interno di un involucro compatto. I piccoli dispositivi hanno spesso una superficie limitata per la dissipazione del calore, mentre i sensori, le batterie, gli adesivi e i componenti elettronici vicini possono avere i propri limiti di temperatura.
La quantità di calore generato dipende da fattori quali corrente, resistenza dell'avvolgimento, velocità operativa, carico meccanico e ciclo di lavoro. Di conseguenza, un motore che funziona bene durante un breve test può comportarsi diversamente durante un funzionamento ripetuto o prolungato.
La validazione termica dovrebbe riflettere l'applicazione prevista. Gli ingegneri possono testare il motore all'interno di un involucro rappresentativo, utilizzando il carico e il ciclo operativo previsti, e monitorare la temperatura nel tempo. La valutazione dovrebbe includere gli effetti dei materiali di montaggio e dei componenti vicini perché il dispositivo assemblato può dissipare il calore in modo diverso da un motore esposto.
Se la temperatura aumenta oltre i limiti di progettazione, il team potrebbe dover ridurre il ciclo di lavoro, regolare il punto operativo, migliorare il percorso termico o riconsiderare il carico meccanico.
Per lo sviluppo di dispositivi medici, i limiti di temperatura devono essere stabiliti in base ai requisiti del prodotto completo e alla sua destinazione d'uso. Le dimensioni compatte del motore da sole non dimostrano che il dispositivo finito soddisfi particolari requisiti normativi o di sicurezza.
Tenere conto del rumore, delle vibrazioni e dell'integrazione meccanica
I dispositivi medici e gli strumenti di precisione possono richiedere un movimento fluido e prevedibile. A seconda dell'applicazione, rumori o vibrazioni indesiderate possono influenzare l'esperienza dell'utente, la stabilità della misurazione o il comportamento dei componenti vicini.
Queste caratteristiche dovrebbero essere valutate a livello di assemblaggio. Il montaggio del motore, l'allineamento dell'albero, il supporto dei cuscinetti, la progettazione del giunto e l'equilibrio dei componenti rotanti possono influenzare il risultato finale.
Un'interfaccia di montaggio ben progettata aiuta a mantenere l'allineamento e riduce il rischio di movimenti indesiderati. È necessario controllare anche l'attrito, il gioco e la risonanza meccanica del meccanismo condotto, ove pertinente.
Quando il motore viene utilizzato in un sistema di posizionamento di precisione, gli ingegneri dovrebbero distinguere tra la stabilità della velocità del motore e le prestazioni di posizionamento del meccanismo completo. Una specifica del motore non stabilisce in modo indipendente la precisione di posizionamento a livello di sistema.
Il motore coreless brushless ultra-micro da φ4 mm può essere valutato come parte di tale sistema, con le sue prestazioni valutate insieme al driver, alla trasmissione, alla struttura di montaggio e alla strategia di controllo.
Per i team di sviluppo, il test del prototipo è il modo pratico per identificare i problemi di integrazione prima di impegnarsi nella progettazione finale dell'alloggiamento e della produzione.
Convalidare il motore in un prototipo rappresentativo
Una scheda tecnica aiuta a restringere le opzioni disponibili, ma la decisione finale dovrebbe essere basata su test in condizioni che rappresentano l'uso previsto.
Un piano di validazione utile dovrebbe coprire diverse aree:
Velocità sotto carico: verificare che il meccanismo raggiunga e mantenga la velocità operativa richiesta.
Capacità di coppia: verificare che il motore si avvii e funzioni in modo affidabile rispetto alla resistenza meccanica prevista.
Consumo di corrente: misura la corrente durante l'avvio, il funzionamento normale e condizioni di carico impegnative.
Prestazioni termiche: monitorare la temperatura durante cicli operativi rappresentativi.
Comportamento meccanico: controllare le vibrazioni, l'allineamento dell'albero, la stabilità del montaggio e le prestazioni del giunto.
Affidabilità: testare avvii, arresti e cicli operativi ripetuti adeguati alla fase di sviluppo del prodotto.
Laddove il dispositivo presenta vincoli dimensionali rigorosi, i test dovrebbero utilizzare un involucro rappresentativo anziché una configurazione a banco aperto. Ciò aiuta a rivelare problemi di imballaggio, cablaggio, termici e meccanici che potrebbero non comparire durante il test iniziale del motore.
Il piano di validazione dovrebbe riflettere anche l'ambiente operativo previsto per il dispositivo e i requisiti di prodotto applicabili. Le applicazioni mediche possono richiedere ulteriori valutazioni normative, di sicurezza e di affidabilità a livello di sistema che non possono essere stabilite esclusivamente dalle specifiche del motore.
Collaborare con un partner tecnologico Micro-Drive
La scelta di un motore ultramicro spesso implica il coordinamento tra progettazione meccanica, ingegneria elettrica, produzione e integrazione del sistema. Le prime discussioni tecniche possono aiutare a chiarire i requisiti dimensionali, le condizioni di carico, i cicli operativi e i dati necessari per confermare l'idoneità.
Fondata nel 2024 e con sede a Suzhou, in Cina, VAXOR sviluppa attuatori microgiunti e motori coreless ultramicro per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti. Il suo approccio tecnico combina progettazione di motori, produzione di precisione, ingegneria strutturale e competenza nel controllo.
Il lavoro di sviluppo di VAXOR comprende la tecnologia dei motori a flusso assiale, l'avvolgimento PCB/FPCB, la progettazione elettromagnetica ottimizzata e meccanismi di riduzione miniaturizzati. L'azienda pone inoltre l'accento sull'implementazione della progettazione, dalla validazione del prototipo e dalla produzione pilota alla consegna in batch.
Per gli sviluppatori di apparecchiature, il punto di partenza più utile è fornire una serie chiara di requisiti applicativi, tra cui spazio disponibile, tensione operativa, velocità target, coppia richiesta, ciclo di lavoro e vincoli termici. Questi dettagli facilitano la valutazione se una particolare configurazione del motore è adatta e quali ulteriori test potrebbero essere necessari.
Conclusione
La scelta di un motore per un dispositivo medico compatto richiede un equilibrio tra dimensioni, velocità, coppia, richiesta elettrica, comportamento termico e integrazione meccanica. Un motore adatto allo spazio disponibile deve fornire le prestazioni richieste anche con il carico operativo effettivo.
Il motore coreless ultra-micro brushless da φ 4 mm , modello G04P-VW00-QZ-1, offre un diametro di 4 mm, una tensione operativa di 6 V, una velocità a vuoto di 55.000 giri/min, una velocità nominale di 30.000 giri/min, una coppia nominale di 0,38 mN·m e un peso di 1,7 g. Queste specifiche forniscono un utile punto di partenza per valutare il motore in dispositivi medici e strumenti di precisione con vincoli di spazio.
Definendo tempestivamente i requisiti operativi, controllando la velocità e la coppia del motore sotto carico e convalidando le prestazioni elettriche, termiche e meccaniche in un prototipo rappresentativo, gli ingegneri possono effettuare una selezione più informata. VAXOR fornisce soluzioni con motori ultramicro e microazionamenti per i team di sviluppo che lavorano su apparecchiature compatte dove ogni millimetro di spazio conta.