 Negozio

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
La scelta di un rapporto di trasmissione per un giunto robotico non è semplicemente una questione di massimizzare la coppia in uscita. Il rapporto influisce anche sulla velocità del giunto, sull'accelerazione, sulla reattività e sul modo in cui l'attuatore interagisce con il carico meccanico. Un rapporto che funziona bene per un meccanismo lento e orientato alla forza potrebbe non essere adatto per un'articolazione che necessita di un rapido riposizionamento o di frequenti cambi di direzione.
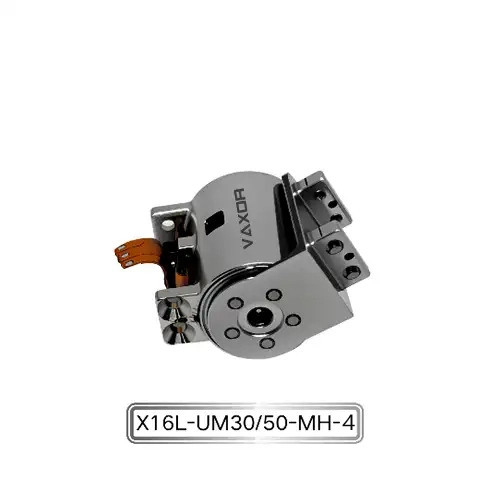
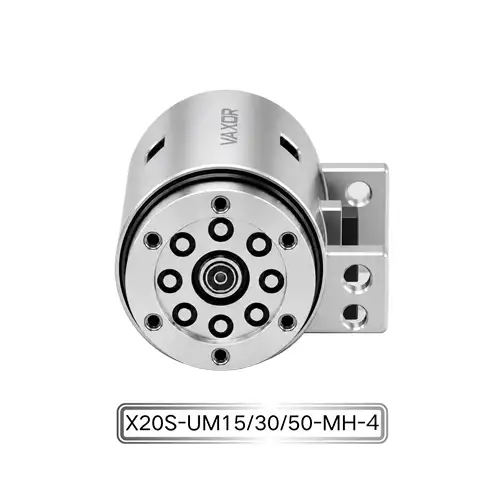
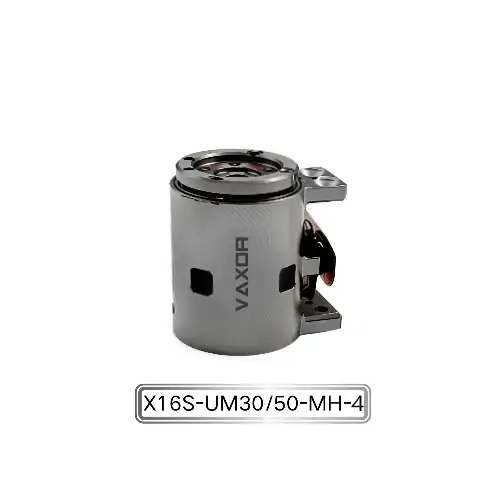
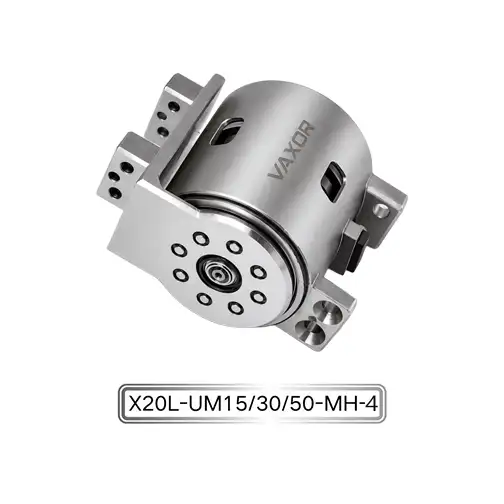
Per gli ingegneri che sviluppano bracci robotici compatti, mani abili e meccanismi automatizzati, selezionare tempestivamente la giusta configurazione può semplificare lo sviluppo del controllo del movimento e ridurre la necessità di riprogettazione meccanica. L' attuatore con micro giunto da Φ20 mm offre opzioni di rapporto di trasmissione 15:1, 30:1 e 50:1, consentendo agli ingegneri di valutare diverse combinazioni di velocità di uscita e coppia all'interno di un modulo giunto compatto.
Il rapporto più adatto dipende dai requisiti effettivi dell'applicazione, inclusi il tempo di movimento richiesto, il carico esterno, il ciclo di lavoro, l'alimentazione disponibile e la strategia di controllo. Comprendere questi fattori aiuta a trasformare il processo di selezione del rapporto in una decisione ingegneristica pratica piuttosto che in un confronto di soli numeri.
In che modo il rapporto di trasmissione influisce sull'uscita congiunta
Un rapporto di trasmissione descrive la relazione tra la velocità di rotazione del motore e la potenza della trasmissione. In un riduttore, il motore ruota più velocemente dell'albero di uscita. La riduzione aiuta a convertire le caratteristiche di rotazione del motore in una combinazione più adatta di velocità e coppia per il meccanismo azionato.
In generale, un rapporto di riduzione più elevato fornisce una maggiore moltiplicazione della coppia riducendo la velocità di uscita. Un rapporto inferiore consente all'uscita di ruotare più velocemente per una data velocità del motore ma fornisce una minore moltiplicazione della coppia. La coppia e la velocità di uscita effettive dipendono anche dalle prestazioni del motore, dall'efficienza della trasmissione, dall'attrito e dalle condizioni operative.
Per un attuatore con microgiunto, queste differenze possono influenzare il modo in cui un meccanismo robotico inizia a muoversi, accelera, mantiene la sua posizione e risponde ai cambiamenti di carico.
L'attuatore con micro giunto da Φ20 mm, modello X20S/L-UM15/30/50-MH-4, è disponibile con tre rapporti di riduzione: 15:1, 30:1 e 50:1. Invece di dare per scontato che un rapporto sia adatto per ogni applicazione, gli ingegneri dovrebbero confrontare ciascuna configurazione con il movimento del giunto e il profilo di carico previsti.
Ad esempio, un giunto che deve spostarsi rapidamente tra le posizioni può dare priorità alla velocità di uscita e all'accelerazione. Un giunto che deve supportare un carico più pesante può porre maggiore enfasi sulla capacità di coppia. Un meccanismo che combina entrambi i requisiti potrebbe richiedere un compromesso tra velocità, coppia e risposta di controllo.
L'obiettivo è selezionare un rapporto che soddisfi l'intero fabbisogno operativo, non semplicemente la massima riduzione disponibile.
Quando un rapporto di trasmissione 15:1 ha senso
Vale la pena valutare un rapporto 15:1 quando la velocità di uscita e il movimento rapido sono importanti priorità di progettazione. Poiché la riduzione è inferiore rispetto alle alternative 30:1 e 50:1, generalmente consente una velocità di uscita più elevata per una determinata velocità del motore.
Ciò può essere utile nei giunti robotici che eseguono riposizionamenti frequenti, si muovono attraverso intervalli angolari relativamente ampi o necessitano di completare sequenze di movimento entro un tempo limitato.
Le potenziali applicazioni includono meccanismi robotici leggeri, componenti articolati in rapido movimento e giunti che funzionano con carichi esterni relativamente modesti. Tuttavia, la scelta finale dovrebbe dipendere dalle effettive prestazioni di velocità-coppia dell'attuatore piuttosto che dal solo rapporto di trasmissione.
Nel valutare la configurazione 15:1, gli ingegneri dovrebbero controllare diversi fattori:
Se la velocità di uscita soddisfa il tempo di movimento richiesto.
Se la coppia disponibile è sufficiente durante l'accelerazione e il funzionamento stabile.
Se il meccanismo può tollerare variazioni di carico senza variazioni eccessive di velocità.
Se il controller può ottenere il profilo di movimento richiesto.
Se la configurazione selezionata rimane entro i suoi limiti operativi durante i movimenti ripetuti.
Un rapporto inferiore non garantisce automaticamente un movimento più veloce nel mondo reale. Se il carico è troppo impegnativo, il motore potrebbe non accelerare il giunto come previsto. Anche l'attrito esterno, l'inerzia e le perdite di trasmissione possono limitare le prestazioni.
Per questo motivo, l'opzione 15:1 dovrebbe essere testata sotto il profilo di carico e movimento effettivo prima di essere finalizzata per un progetto di produzione.
Perché un rapporto 30:1 può essere un'utile via di mezzo
Un rapporto 30:1 fornisce un'opzione intermedia tra la riduzione inferiore di 15:1 e la riduzione superiore di 50:1. Potrebbe valere la pena considerarlo quando un'applicazione necessita di un equilibrio tra velocità di uscita e moltiplicazione della coppia.
Molti meccanismi robotici combinano diversi tipi di movimento. Potrebbe essere necessario riposizionare rapidamente un giunto quando è scarico ma fornire anche una coppia sufficiente quando si interagisce con un oggetto. La selezione di un rapporto intermedio può essere un modo per valutare questo compromesso.
Ad esempio, un meccanismo articolato potrebbe dover spostarsi tra posizioni programmate mantenendo prestazioni prevedibili al variare del carico esterno. In questo caso, gli ingegneri dovrebbero confrontare la velocità prevista sotto carico, il tempo di accelerazione e la coppia di uscita richiesta anziché fare affidamento solo sul rapporto di trasmissione nominale.
La configurazione 30:1 può essere valutata rispetto alle seguenti domande:
Il giunto raggiunge la posizione target entro il tempo richiesto?
La coppia disponibile è sufficiente per il carico di lavoro previsto?
L'attuatore può rispondere adeguatamente quando il carico cambia?
La configurazione supporta la frequenza richiesta di movimenti ripetuti?
Il profilo di movimento è ottenibile senza superare i limiti operativi dell'attuatore?
Queste domande aiutano a determinare se il rapporto intermedio fornisce l'equilibrio desiderato per l'applicazione. La risposta dovrebbe basarsi sui dati prestazionali misurati o forniti dal produttore per la configurazione selezionata.
Quando considerare un rapporto di trasmissione 50:1
Vale la pena valutare un rapporto 50:1 quando la moltiplicazione della coppia ha una priorità maggiore rispetto alla velocità massima di uscita. Rispetto a rapporti di riduzione più bassi, una riduzione più elevata generalmente riduce la velocità di uscita aumentando al tempo stesso la coppia disponibile in uscita per una data coppia del motore, soggetta all'efficienza della trasmissione e ai limiti operativi.
Ciò può essere rilevante per i giunti che si muovono contro una maggiore resistenza, gestiscono carichi meccanici impegnativi o richiedono movimenti controllati a velocità di uscita relativamente basse.
Tuttavia, una riduzione più elevata non è automaticamente la scelta migliore per un’applicazione orientata alla forza. Il progettista deve inoltre considerare l'accelerazione, il comportamento in inversione, le caratteristiche di trasmissione e la risposta richiesta ai comandi di controllo.
Un rapporto elevato può limitare la velocità di uscita per le applicazioni che necessitano di movimenti rapidi. Può anche influenzare il comportamento del sistema durante frequenti cambi di direzione. Le caratteristiche prestazionali rilevanti dovrebbero quindi essere valutate utilizzando i dati tecnici dell'attuatore e test rappresentativi.
Per l' attuatore con micro giunto da Φ20 mm , l'opzione 50:1 può essere confrontata con gli altri rapporti utilizzando gli stessi requisiti di carico e movimento. Ciò consente di determinare se la riduzione aggiuntiva fornisce un vantaggio significativo per il meccanismo previsto.
Il confronto dovrebbe concentrarsi sulla velocità di uscita effettiva, sulla coppia sotto carico, sul tempo di risposta e sul comportamento termico durante il ciclo di lavoro richiesto.
Confronta i rapporti utilizzando gli stessi requisiti operativi
Il modo più affidabile per selezionare un rapporto di trasmissione è confrontare tutte le configurazioni disponibili con un insieme coerente di requisiti. Confrontando un rapporto sotto un carico leggero con un altro sotto un carico più pesante si possono produrre conclusioni fuorvianti.
Inizia definendo la velocità di uscita e la coppia richieste. Quindi stimare l'inerzia dei componenti azionati, il tempo di accelerazione richiesto e la frequenza dei movimenti ripetuti. Questi valori forniscono una base pratica per valutare le diverse configurazioni.
La tabella seguente riassume i compromessi generali da analizzare.
| Fattore di selezione | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Livello di riduzione generale | Inferiore | Intermedio | Più alto |
| Potenziale di velocità in uscita | Generalmente più alto | Intermedio | Generalmente più basso |
| Moltiplicazione della coppia | Generalmente più basso | Intermedio | Generalmente più alto |
| Priorità principale di valutazione | Velocità e accelerazione | Equilibrio tra velocità e coppia | Requisiti di coppia e funzionamento a velocità ridotta |
| Convalida chiave | Velocità e accelerazione caricate | Profilo generale del movimento | Coppia, risposta e limiti operativi |
Queste sono le caratteristiche generali dei rapporti di riduzione, non le classifiche delle prestazioni misurate per questo specifico attuatore. I valori di uscita effettivi dipendono dal motore, dall'efficienza della trasmissione, dal controller e dalle condizioni operative.
Gli ingegneri dovrebbero richiedere le relative curve velocità-coppia e i dati prestazionali specifici della configurazione prima di effettuare una selezione finale.
Considerare la coppia continua e la coppia iniziale
La selezione del rapporto di trasmissione deve tenere conto anche del tipo di carico che il giunto subirà. Un meccanismo che incontra brevemente un'elevata resistenza può avere requisiti diversi da uno che mantiene un carico per un lungo ciclo operativo.
La serie di attuatori X20 specifica una coppia continua fino a 450 mNm e una coppia iniziale fino a 800 mNm. Questi sono i valori massimi dichiarati e non si deve presumere che si applichino in modo identico a ogni rapporto di trasmissione o condizione operativa senza conferma dalla documentazione tecnica pertinente.
La coppia continua è importante quando si valutano le prestazioni con carichi operativi sostenuti. La coppia iniziale si riferisce a una diversa condizione operativa e la sua definizione precisa e la durata consentita devono essere confermate con il produttore.
Per una selezione pratica, gli ingegneri dovrebbero separare il carico in almeno tre categorie:
Carico stazionario: la coppia richiesta durante il normale funzionamento.
Carico di accelerazione: la coppia aggiuntiva necessaria per modificare la velocità dei componenti in movimento.
Carico transitorio: aumenti di breve durata della resistenza durante compiti specifici.
L'attuatore deve soddisfare i requisiti effettivi dell'applicazione in queste condizioni. Non è sufficiente selezionare un rapporto basato su un valore di coppia massima se il meccanismo non è in grado di mantenere la velocità richiesta o di funzionare entro i propri limiti termici.
Il rapporto selezionato dovrebbe quindi essere convalidato utilizzando una sequenza di movimento rappresentativa piuttosto che una singola misurazione del carico statico.
Tenere conto dei requisiti di tensione e controllo
La serie di attuatori X20 supporta opzioni di alimentazione a 12 V, 24 V e 48 V. Queste opzioni possono essere rilevanti quando si integra il giunto in sistemi robotici con diverse architetture di potenza, ma la tensione disponibile deve essere confermata per il modello specifico e la configurazione acquistata.
L'alimentatore, il driver del motore e il sistema di controllo devono essere valutati insieme. I tecnici devono verificare la compatibilità elettrica, la capacità di corrente, i requisiti di protezione e la capacità del controller di fornire il profilo di movimento richiesto.
L'attuatore dispone inoltre di un encoder magnetico assoluto e di comunicazione SPI. L'encoder fornisce feedback sulla posizione, mentre l'interfaccia SPI supporta la comunicazione con un sistema di controllo compatibile. L'esatta tempistica della comunicazione, la struttura dei comandi e il formato dei dati di posizione devono essere confermati dalla documentazione del produttore.
Il rapporto di trasmissione e il controllo del feedback non dovrebbero essere trattati come decisioni indipendenti. Il rapporto scelto influenza la relazione tra il movimento del motore e la potenza del giunto, mentre il sistema di controllo determina il modo in cui l'attuatore segue la posizione e i comandi di movimento.
Durante il test del prototipo, misura il tempo di movimento dell'uscita, la risposta alla posizione, il consumo di corrente e le prestazioni sotto carichi rappresentativi. Se più giunti funzionano insieme, testare il sistema di comunicazione e di alimentazione sotto il carico di lavoro combinato previsto.
Valutare lo spazio, il peso e l'integrazione meccanica
Il modulo X20 misura Φ20 mm × 20 mm e ha un intervallo di peso specificato compreso tra 37,2 e 41,6 g, a seconda della configurazione. Queste caratteristiche rendono la pianificazione dell'installazione una parte importante del processo di selezione.
Prima di scegliere un rapporto, gli ingegneri dovrebbero verificare che il modulo si adatti allo spazio disponibile e che la sua disposizione di montaggio sia compatibile con la struttura circostante. Il progetto dovrebbe inoltre fornire spazio sufficiente per connettori, cablaggi, elementi di fissaggio e accesso per la manutenzione.
Il peso può influenzare l'inerzia dell'intero meccanismo, soprattutto quando un attuatore è installato su un braccio mobile o vicino all'estremità di una struttura robotica. Una massa aggiuntiva può aumentare la coppia necessaria per accelerare i giunti a monte, pertanto l'attuatore deve essere valutato come parte del sistema meccanico completo.
L'attuatore con micro giunto da Φ20 mm utilizza un'architettura del motore a flusso assiale. VAXOR afferma che questa architettura offre una densità di coppia superiore di oltre il 30% rispetto ai modelli convenzionali. Nel valutare questa affermazione per un'applicazione specifica, gli ingegneri dovrebbero confermare la base di confronto pertinente e determinare in che modo le prestazioni del modulo si adattano ai requisiti di spazio, massa e carico del sistema completo.
Una revisione del layout CAD seguita dal test del prototipo fisico può aiutare a identificare interferenze meccaniche, problemi di allineamento e carichi imprevisti prima che il progetto passi alla produzione.
Convalidare il rapporto selezionato attraverso il test del prototipo
I calcoli possono restringere le scelte, ma sono necessari test per stabilire se la configurazione selezionata soddisfa i requisiti effettivi dell'applicazione.
Iniziare con la tensione di alimentazione, il controller, la struttura di montaggio e il carico meccanico previsti. Registra la velocità di uscita, il tempo di movimento, il consumo di corrente e la temperatura durante cicli operativi rappresentativi.
Successivamente, testare l'accelerazione, la decelerazione, i ripetuti cambi di direzione e le variazioni del carico esterno. Per i meccanismi robotici, è utile anche valutare le prestazioni dell'attuatore durante l'intera sequenza di movimento anziché testare ogni movimento isolatamente.
Un processo pratico di convalida dovrebbe includere:
Confermare che il modulo e il controller siano compatibili.
Misurazione della velocità di uscita caricata e del tempo di movimento.
Controllo dei requisiti di coppia durante l'accelerazione e il funzionamento stabile.
Monitoraggio della corrente e della temperatura durante tutto il ciclo di lavoro.
Valutazione del feedback di posizione e della risposta ai comandi di controllo.
Ripetere il test per verificare la consistenza in condizioni comparabili.
Se più di un rapporto di trasmissione sembra adatto, testare le alternative utilizzando lo stesso carico meccanico e profilo di movimento. Ciò fornisce una base equa per il confronto e aiuta a identificare la configurazione che meglio soddisfa i requisiti del progetto.
Collaborazione con un partner tecnologico Micro-Drive
La scelta del giusto rapporto spesso richiede il coordinamento tra ingegneria meccanica, progettazione del motore e sviluppo del controllo. Un partner tecnologico per microazionamenti può aiutare a chiarire le differenze di configurazione e identificare i dati tecnici necessari per una decisione affidabile.
Fondata nel 2024 e con sede a Suzhou, in Cina, VAXOR sviluppa attuatori microgiunti e motori coreless ultramicro per robotica, dispositivi medici, strumenti di precisione e apparecchiature intelligenti. Le sue capacità ingegneristiche riguardano la progettazione di motori, la produzione di precisione, la progettazione strutturale, il controllo della robotica e la produzione intelligente.
Il piano d'azione tecnologico dell'azienda comprende la tecnologia dei motori a flusso assiale, l'avvolgimento PCB/FPCB, la progettazione elettromagnetica e meccanismi di riduzione miniaturizzati. VAXOR si concentra anche sull'implementazione ingegneristica dalla convalida del prototipo e dalla produzione pilota fino alla consegna in batch.
Quando si discute di un progetto, fornire la velocità di uscita richiesta, i requisiti di coppia continua e transitoria, l'inerzia del carico, il ciclo di movimento, la tensione di alimentazione, l'interfaccia di controllo e i vincoli di installazione. Questi dettagli consentono al fornitore di aiutare a identificare la configurazione rilevante e chiarire quali dati prestazionali devono essere verificati.
L'attuatore con micro giunto da Φ20 mm, modello X20S/L-UM15/30/50-MH-4, offre tre opzioni di rapporto di trasmissione, più opzioni di tensione, un encoder magnetico assoluto e comunicazione SPI. Confrontando i rapporti con il carico effettivo e convalidando il modulo selezionato in un prototipo, gli ingegneri possono prendere una decisione più informata per la progettazione del giunto robotico.
Lista di controllo per la selezione finale
Prima di finalizzare un rapporto di trasmissione, verificare quanto segue:
Velocità di uscita richiesta: determinare la velocità con cui il giunto deve completare il suo movimento.
Richiesta di coppia: separare i carichi stazionari, di accelerazione e transitori.
Rapporto di trasmissione: confrontare 15:1, 30:1 e 50:1 utilizzando gli stessi requisiti operativi.
Alimentazione: verificare la tensione disponibile e la compatibilità con la configurazione selezionata.
Feedback e comunicazione: verificare l'integrazione dell'encoder e i requisiti di comunicazione SPI.
Layout meccanico: controllare lo spazio di montaggio, il peso, il cablaggio e i componenti circostanti.
Ciclo operativo: valutare il movimento ripetuto, il consumo di corrente e la temperatura.
Dati sulle prestazioni: confermare le specifiche specifiche della configurazione prima dell'approvazione finale.
Non esiste un rapporto di trasmissione universalmente corretto per ogni giunto robotico. La scelta migliore è quella che soddisfa i requisiti di velocità, coppia, controllo e funzionamento dell'applicazione senza creare inutili compromessi in altre parti del sistema.
Confrontando le opzioni 15:1, 30:1 e 50:1 attraverso un processo di progettazione coerente, gli sviluppatori possono selezionare una configurazione in base alle effettive esigenze prestazionali. L' attuatore con micro giunto da Φ20 mm offre una piattaforma utile per questa valutazione, mentre la collaborazione con VAXOR può aiutare a chiarire le specifiche e supportare il percorso dal test del prototipo all'integrazione della produzione.